Norsk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






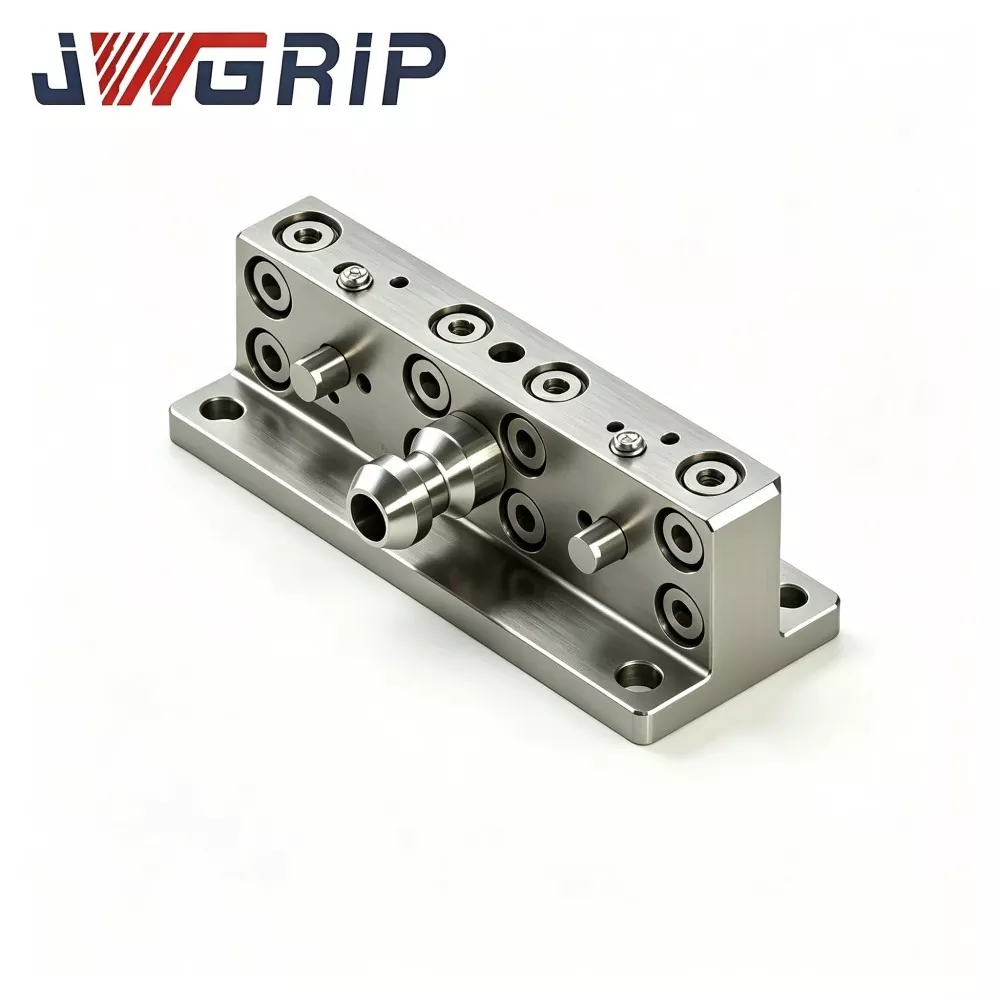
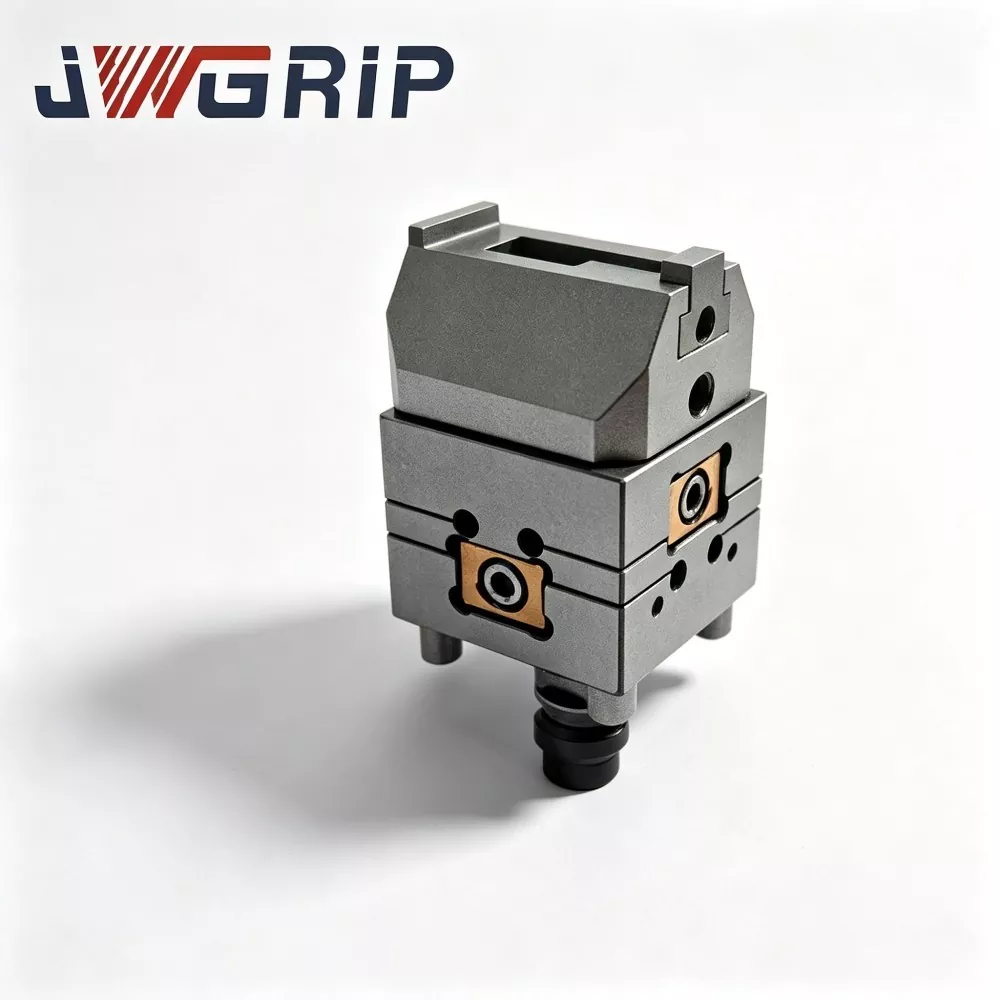
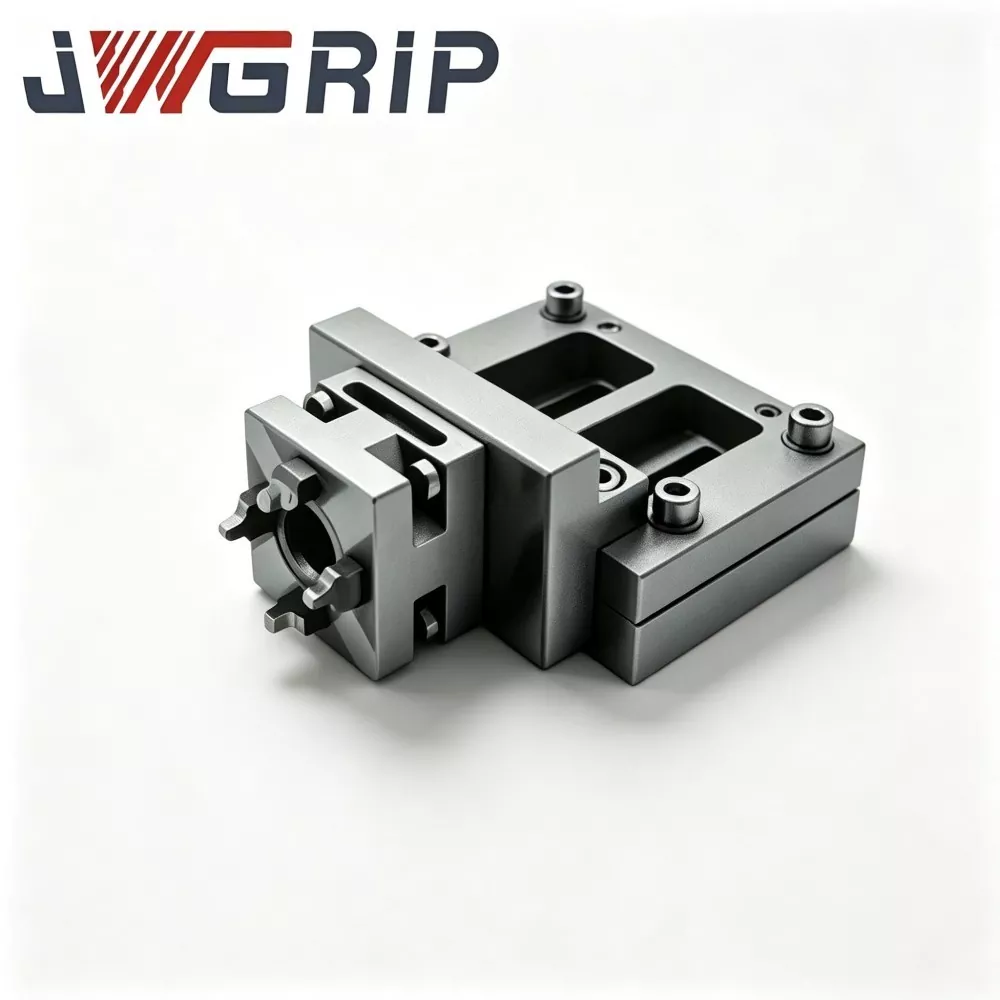
UPC hengsel koblingsarm for Robot Quick Change Tool Changer
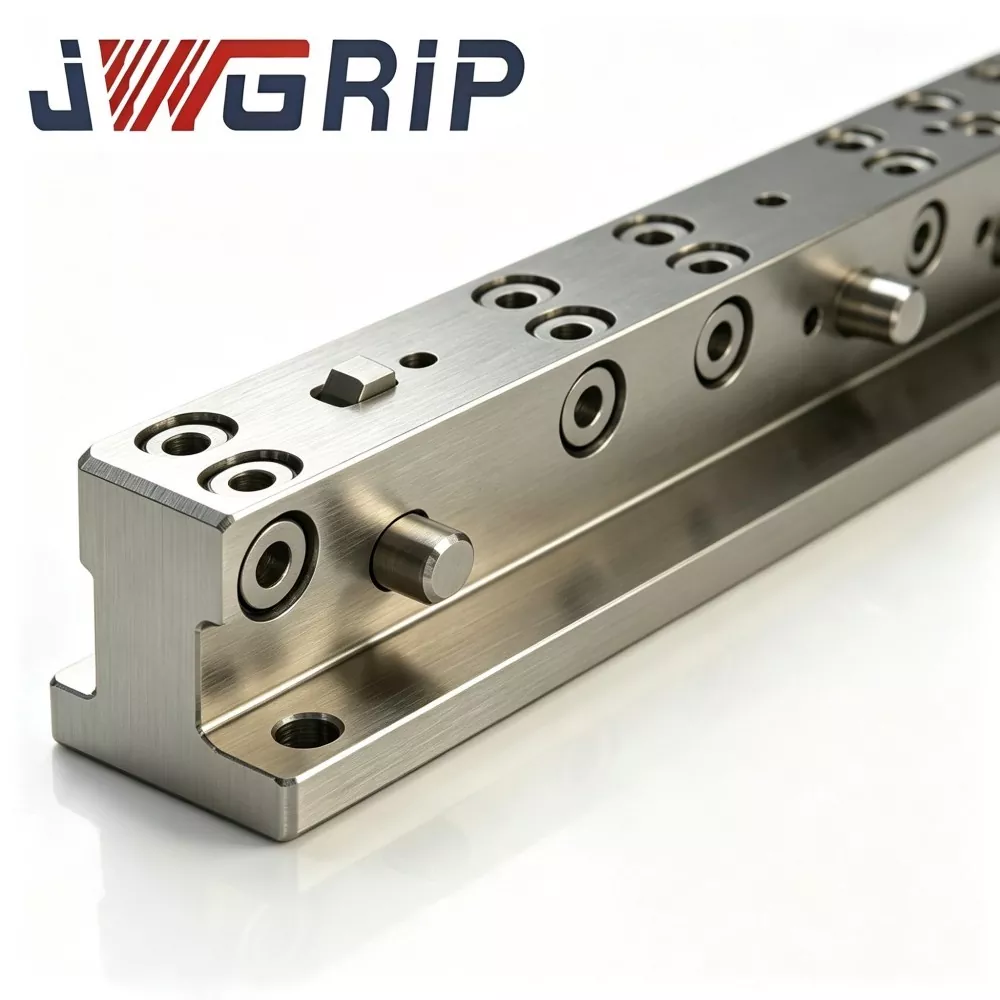
JWGRIP er en profesjonell OEM-eksportør av UPC Hinge Linkage Arm for Robot Quick Change Tool Changer i Kina. Det er en strukturell koblingskomponent som er spesialdesignet for robotautomatisk armaturbytte og ubemannede CNC fleksible produksjonsceller. Denne optimaliserte hengselkoblingsarmen fungerer som nøkkelkraftoverføringsmediet mellom robotens endeeffektor og UPC-nullpunktspallsett, og realiserer mekanisk låsing og opplåsing av nullpunktspaller rent gjennom robotaksebevegelse, og eliminerer behovet for ytterligere pneumatiske og hydrauliske hjelpedrivenheter.
UPC-hengselkoblingsarmen for robot-hurtigskifteverktøy har en høypresisjonsoptimalisert hengselkoblingsmekanisk struktur, som konverterer robotens lineære bevegelse til stabil og pålitelig palleklemming og opplåsing. Maskinert av høyfast legert strukturelt stål, gjennomgår produktet streng avspenningsbehandling etter grov bearbeiding for å eliminere intern prosesseringsspenning og sikre langsiktig strukturell stabilitet.
Hengselsleddflatene er ferdigslipt med presisjonssliping, noe som muliggjør jevn syklisk leddbevegelse og utmerket slitestyrke. Utstyrt med en flytende kompensasjonsfunksjon, kan koblingsarmen absorbere små gjentatte posisjoneringsfeil under dokking av roboten, og effektivt unngå fastkjøring av komponenter og strukturelle skader forårsaket av mindre innrettingsavvik. Utbredt brukt i automatiserte CNC-produksjonsceller og lys-out produksjonsverksteder, forbedrer det stabiliteten og kontinuiteten i langsyklus ubemannede pallutvekslingsoperasjoner.
Tradisjonelle robotløsninger for pallebytte
1. De fleste løsninger er avhengige av eksterne luftsylindere eller hydrauliske aktuatorer montert på robotflenser for å fullføre nullpunktslåsing og opplåsing. Dette øker vekten på armen, krever ekstra gass-væske røroppsett, og multipliserer lekkasje- og feilrisiko.
2. I automatiserte produksjonsceller med høy tetthet forstyrrer overdreven perifere rørledninger robotens bevegelsesbaner og krymper effektiv arbeidsplass.
3. Enkle stive koblingsarmer kan ikke kompensere for mindre posisjonsforskyvninger under dokking av roboten. Liten feiljustering av posisjonen genererer unormal stress, mekanisk fastkjøring og til og med permanent skade på nullpunktspaller som låser strukturer, noe som øker utstyrets nedetid for produksjon av lys-sluk.
Kjernedesignfordeler
· Produsert av høyfast legert konstruksjonsstål og behandlet med spenningsavlastende behandling etter grovbearbeiding for å fjerne skjæreindusert indre spenning
· Hengselleddkontaktflater går gjennom presisjonssliping for å garantere jevn syklisk koblingsbevegelse og lavere komponentslitasje
· Den innebygde flytefunksjonen absorberer små innrettingsfeil forårsaket av robotens gjentatte posisjoneringstoleranse under dokking
· Palllåse-opplåsingshandlinger drives fullt ut av robotaksebevegelser, og eliminerer væskedrevet hjelpeutstyr
· Direkte kompatibel med standard nullpunktspaller i UPC-serien
Tilbakemelding fra flere automatiserte celleintegratorer validerer at denne koblingsarmen effektiviserer robotens ende-på-arm-oppsett, reduserer antall perifere hjelpedeler og styrker automatisk pallebytte-pålitelighet under langsyklus uovervåket produksjon.
Søknadsverdi
Som en mekanisk overgangsutførelseskomponent for robotslutteffektor-hurtigskifteenheter, er JWGRIP UPC Hinge Linkage Arm for Robot Quick Change Tool Changer spesialbygget for å pares med UPC-standard hurtigskiftere for robotverktøy. Den løser svingoverganger og finjusteringskompensasjonsutfordringer mellom verktøymagasiner og robotende effektorer.
Under robotens automatiske verktøyskiftesykluser er posisjoneringsavvik nesten uunngåelige, utløst av robotleddposisjoneringstoleranse, verktøy-magasininstallasjonsforskyvning og fiksturavbøyning under egenvekt. Stive faste koblingsstrukturer vil gi harde, harde støt ved dokking.
Mindre konsekvens: hurtigskifting av platelokaliseringsstiften slitasje og dokking fastkjørt
Alvorlig konsekvens: skade på robotreduksjon, ødeleggelse av hurtigskiftende interne låseenheter, forkortet levetid for hele hurtigskiftesystemet
Konvensjonelle stive koblinger har null vinkelflytende kompensasjonskapasitet, noe som stiller ekstremt strenge krav til presisjon av festemontering. Selv små monteringsfeil vil utløse dokkingfeil på stedet og mekanisk blokkering under prosjektdistribusjon.
JWGRIP hengselsleddarm bruker spesiell hengselsvingende lenkearkitektur. Mens den bevarer høy generell strukturell stivhet, leverer den justerbar flytekompensasjon:
Offset posisjonsavvik under dokking og buffer mekanisk slagkraft
Slapp av presisjonskravene til roboter og hurtigskiftere av verktøy
Realiser selvtilpassende verktøydokkingsjustering og jevne gripe-og-slipp-bevegelser fra roboten
Balanser lettvektsspesifikasjoner og mekanisk styrke for å tilfredsstille robotens sluttbelastningsgrenser
UPC-hengselkoblingsarm for robot-hurtigskifteverktøy er mye brukt for verktøy-magasinovergang, rotasjonssvitsjing med flere verktøy og automatiske palleplukking-og-plasseringsoppgaver. Det reduserer feilsøkingsarbeidet på stedet og øker stabiliteten og levetiden til robotens hurtigskiftende arbeidsflyter. Den fungerer som et viktig mekanisk koblingstilbehør for å konstruere JWGRIP UPC-kompatible robot-hurtigskiftearbeidsstasjoner.
Intern strukturell layout
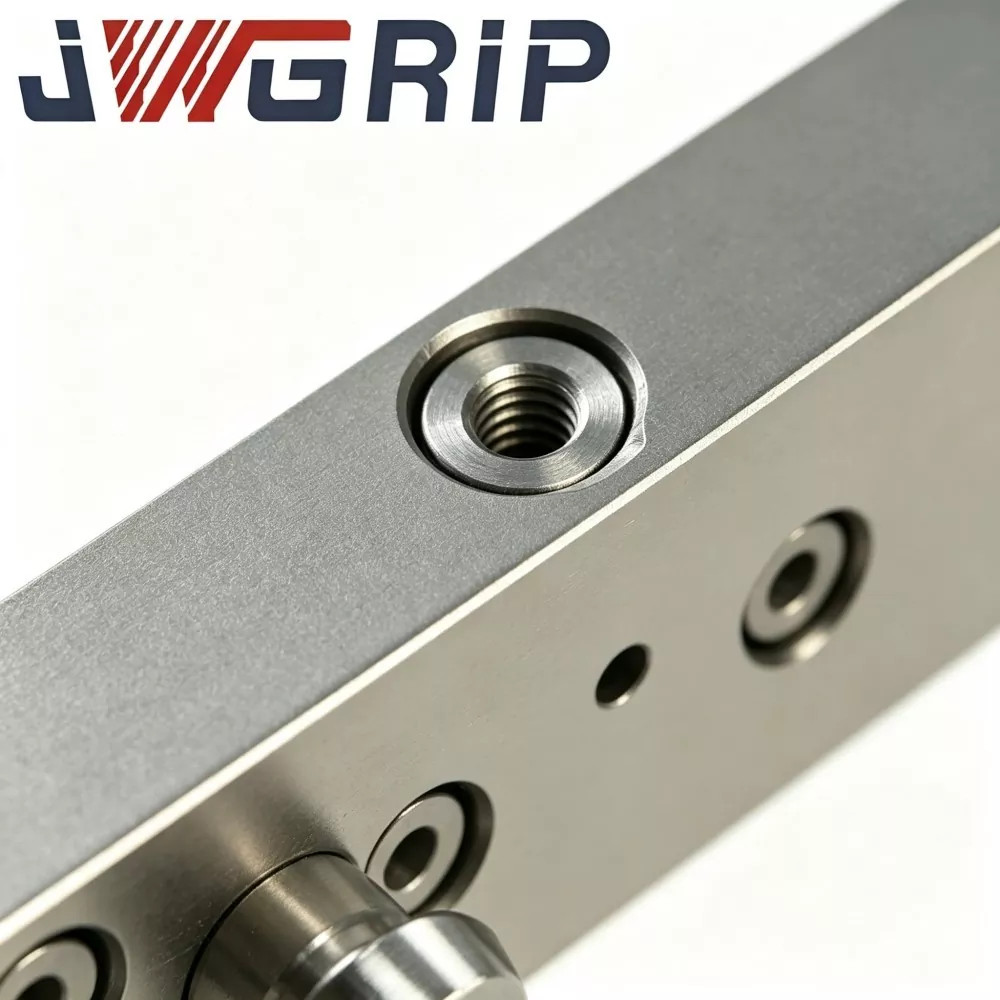
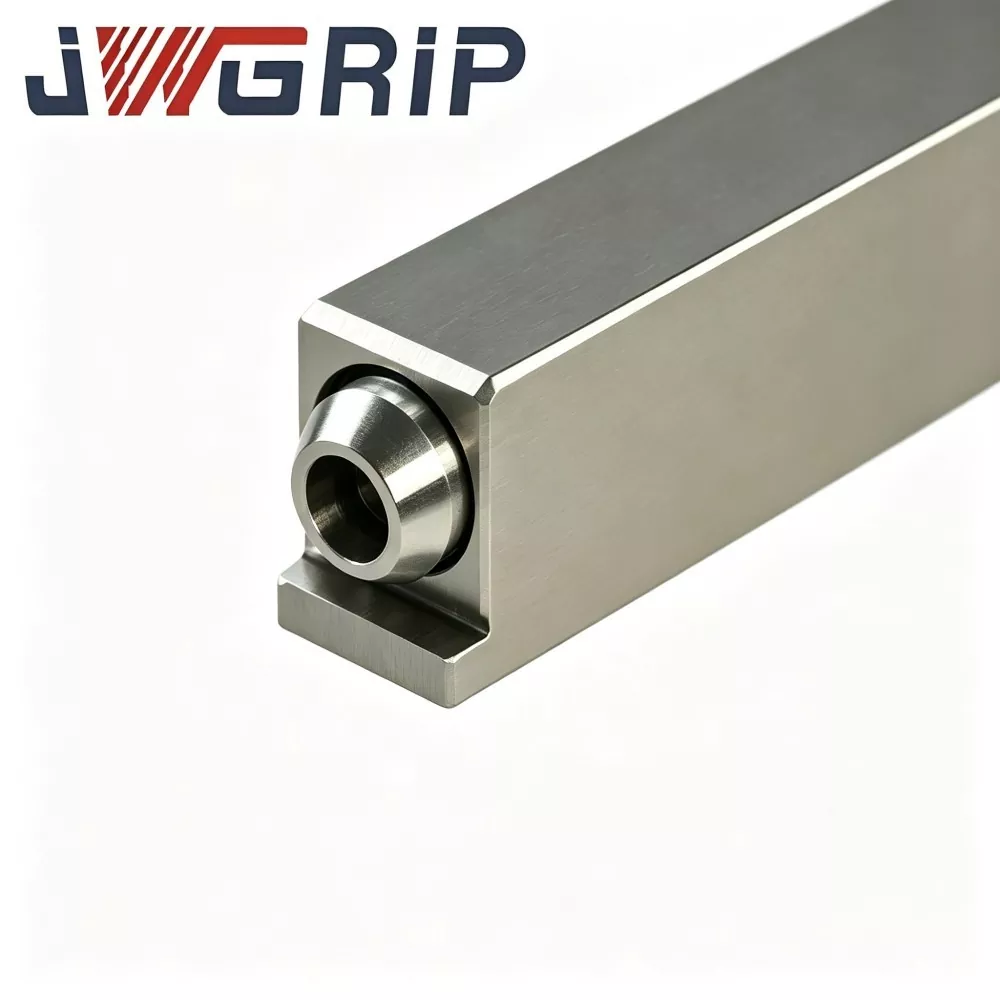
JWGRIP UPC-hengselleddarm er satt sammen av flere kjernemoduler: hovedleddlegeme, to-hengslede roterende ledd, UPC-standard hurtigskiftende dokkingflens, monteringsbase, grensestoppstrukturer, samt smøre-tetningsenheter.
Hovedkoblingskropp: presisjonsbearbeidet høystyrke aluminiumslegering av romfartskvalitet
Hengsel roterende aksler: høyfast legert stål behandlet med bråkjøling og temperering varmebehandling
Hver roterende aksel er utstyrt med slitesterk bøssing pluss støvtett tetningsstruktur, som blokkerer skjærekjølevæske, verkstedstøv og metallspon fra å komme inn i roterende friksjonspar
Ett grensesnitt kobles til robotens hurtigskifteflens for verktøyskifter; den motsatte enden kobles til verktøy-magasinsiden eller verktøyadapteren
Arbeidsmekanisme
1. Når roboten utfører verktøyskiftende bevegelse, driver robotendeeffektoren hele koblingsarmen.
2. I hurtigskifte-dokkingsfasen tillater hengselledd svingen flytende innenfor forhåndsdefinert vinkelområde for å motvirke posisjoneringsfeil og feiljustering av armaturet. Flytende kompensasjon aktiveres kun under dokkingjustering.
3. Når hurtigskiftelåsen er ferdig, griper grensestoppstrukturen inn og låser hengselleddene. Leddarmen konverteres til stiv status med alle svingbevegelser deaktivert, noe som sikrer stabil verktøystilling gjennom den påfølgende maskineringsprosedyren.
Kjerne konkurransestyrker
1. ±3° flytende hengsel forskjøvet kompensasjonsdesign absorberer robotposisjoneringsavvik og feiljustering av festemontering, buffere dokkingkollisjonskraft. Forhindrer hardkollisjonsskader på hurtigskifteplater og robotreduksjonsanordninger, og forenkler standarder for nøyaktig installasjon på stedet.
2. Lett, men likevel høystyrke hybridmaterialekonfigurasjon Aluminiumslegering av høy styrke i romfartskvalitet for koblingskropp reduserer belastningen av robotens sluttbelastning. Varmebehandlede hengselskafter av legert stål gir utmerket slitestyrke og vridningsmotstand, og gir optimal balanse mellom lav vekt og strukturell pålitelighet.
3. Selvengasjert innebygd grensestoppmekanisme Swing-frihetsgrad låses automatisk rett etter at dokking og låsing er fullført. Opprettholder full stivhet i maskineringstilstand og eliminerer verktøyristing. Den kombinerer flytende kompensasjon i dokkingfase og høy stivhet i prosessfase i én enhet.
4. Støvforseglet bøssing med roterende aksel isolerer metallspon, skjærevæske og fabrikkstøv. Unngå blokkering av roterende hengsler og akselerert slitasje. Passer tøffe arbeidsmiljøer på verksted og forlenger levetiden på koblingsarmen.
5. Standard UPC-spesifisert flensdokkingsgrensesnitt Kobles sømløst til JWGRIP UPC-robot-hurtigskiftere uten ekstra flensmodifiseringsarbeid. Enkel installasjon og utskifting, kompatibel med ordinære robotend hurtigbytteløsninger på markedet.
6. Fleksibel OEM ikke-standard tilpasningstjeneste Armlengde, svingkompensasjonsvinkel, utforming av flensmonteringshull og nominell lastekapasitet kan alle justeres. Tilpassede løsninger støtter ulike robotmodeller og varierte krav til verktøy-magasinlayout.
Applikasjonsscenarier
1. FMS fleksible automatiseringsarbeidsstasjoner Roboter implementerer automatisk roterende veksling for flere armaturer og paller. Matchet med JWGRIP UPC verktøyskiftere for hurtigskifte, overvinner den vanskeligheter med dokkingjustering skapt av verktøy-magasininstallasjonsforskyvning.
2. CNC-roboter for lasting og lossing Roboter håndterer festepaller for palloverføring i maskinen. Hengslens lenkearm absorberer forankringsstøt og forbedrer kontinuitet og stabilitet for produksjonsskifteoperasjoner.
3. Bufferovergangsstasjoner for robotverktøymagasin Roboter henter gjentatte ganger forskjellige verktøy fra multiverktøymagasiner. Tåler installasjonsfeil i verktøymagasin og reduserer frekvensen av dokkingfeil.
4. Produksjonslinjer for automatisk bytte av form og armatur Realiser automatisk bytting for former, forminnsatser og jigger. Reduser feilsøkingsarbeid på stedet og forkort arbeidsstasjonens igangkjøringssyklus.
5. Ettermontering for ikke-standard automatiseringsutstyr Legg til flytende kompatibilitetsfunksjon til eksisterende robotende effektorer. Du trenger ikke å bytte ut hele hurtigbyttesettet.
Installasjonstrinn
1. Før installasjon, tørk av kontaktflatene på UPC-hurtigskifteflensen og koblingsarmens dokkingflens. Fjern spon og oljeforurensning, oppnå flat monteringsoverflate. Forhindre ekstra belastning på hengselleddet forårsaket av skråmontering.
2. Stram flensforbindelsesboltene strengt etter spesifisert momentverdi. Overmomentfesting skal være forbudt, for å unngå deformasjon av leddarm og hengselstopp.
3. Etter montering, sving koblingsarmen manuelt for å kontrollere at hengselbevegelsen går jevnt uten å feste seg. Bekreft at grensestoppstrukturer fungerer normalt.
4. Fullfør robotteach-in-feilsøking. Konfigurer rimelig tilnærmingshastighet til dokking. Forby høyhastighets dokking med hard støt, for å unngå overskridelse av hengselkompensasjonsvinkel og risiko for overbelastning av mekanismen.
5. Etter at hurtigskiftelåseprosedyren er fullført, kontroller at grensestoppmekanismen har låst koblingsarmens svingfrihet og at det ikke finnes noen slingring av verktøyet, så kan du begynne å gripe arbeid eller maskineringsoppgaver.
6. Utfør rutinemessig vedlikehold: smør hengselakselens smørepunkter i henhold til tidsplanen. Fjern sponoppbygging rundt akseltetningsdeler. Inspiser bøsningenes slitasjetilstand når hengslene svinger treg.
7. Kjør aldri skjæring eller prosessering med tung belastning før hurtigskiftende låsing er ferdig. Beskytt hengselledd mot sideveis momentbelastning og forhindre permanent skade på leddarmen.
Veiledning for feildiagnose og løsning
1. Feilfenomen: Hyppig dokkingfeil og mekanisk fastkjøring under hurtigbytte av robot
Mulige årsaker: utilstrekkelig rekkevidde for hengselsvingningskompensasjon; overdreven robotteach-path-avvik; skjev flensmontering; metallspon sitter fast i hengselaksler
Mottiltak: Bekreft normal hengselsvingytelse; optimalisere robotens bevegelsesbane; re-kalibrere flens parallellisme; rengjør sponrester rundt akseltettende soner
2. Feilfenomen: Verktøysvingninger oppstår etter låsing
Mulige årsaker: ufullstendig inngrep i grense-stoppmekanismen; UPC-hurtigskifteverktøyet er ikke helt låst; flensmonteringsbolter løse
Mottiltak: Inspiser fullt inngrep av stoppstrukturen; dobbeltsjekk UPC-hurtigskifte-låsestatus; Trekk til flensforbindelsesboltene på nytt
3. Feilfenomen: Hengselleddsvingningen er stiv eller helt fast
Mulige årsaker: spon og skjærekjølevæske trenger gjennom hengselbøssingen; bøssing komponent slitasje; roterende akseldeformasjon
Mottiltak: Demonter og skyll ut interne hengselforurensninger; erstatte utslitte foringer; skift ut komplett koblingsarm hvis akseldeformasjon vises
4. Feilfenomen: Deformasjon av leddarm eller sprekkskade
Mulige årsaker: driftsbelastning overskrider nominell maksimal belastning; voldelig dokking innvirkning; skjæremoment påført under ulåst hengseltilstand
Mottiltak: Avbryt bruken og bytt koblingsarm; revurdere praktiske belastningsparametere; sikre fullføring av hurtigskiftelåsing før maskinoppstart
Packaging & Shipment Arrangement
Overflate antirustbehandling brukes for hver JWGRIP UPC hengselarm. Hengselakselposisjoner er belagt med antirustfett, deretter er hver enkelt enhet pakket individuelt med PE-beskyttelsespose.
Små batchordrer er pakket med kraftige kartonger. Bulkprosjektordrer tar i bruk støtsikre trevesker utstyrt med bufferpolstringsmateriale, som sikrer flensdokkingsflater og roterende hengsler mot transportskader.
Fullstendige installasjons-igangkjøringstekniske dokumenter er vedlagt i hver forsendelse.
Standard produksjonstid: 10-17 virkedager. Utvalgte standardspesifikasjoner opprettholder forsendelsesklar lager.
Gratis prøveevaluering er tilgjengelig; prøvefraktkostnader må utføres av kjøpere.
Ikke-tilpassede OEM-bestillinger støtter modifikasjon for armlengde, kompensasjonsvinkel samt flenshullsoppsett.
Ettersalgsstøtte
Teknisk dokumentasjon og ekstern veiledning på nettet tilbys for installasjons- og idriftsettelsesproblemer.
Bærbare reservedeler som hengselbøssinger kan kjøpes uavhengig for utskifting i felten.
For bulkprosjektordrer kan betalt idriftsettelsestjeneste på stedet ordnes på forespørsel.
FAQ
Spørsmål 1: Kan JWGRIP UPC hengselleddarm bære skjæremoment for bearbeiding?
A: Nei. UPC-hengselkoblingsarm for robot-hurtigskifteverktøy gir kun flytende kompensasjon for hurtigskiftende dokkingfase. Etter låsing låser grensestoppstrukturen all svingbevegelse. Maskineringsskjærebelastningen må bæres fullt ut av JWGRIP UPC hurtigskifteverktøy. Hengselledd skal aldri påta seg kuttemoment.
Spørsmål 2: Er det mulig å oppgradere svingkompensasjonsvinkelen?
A: Standardspesifikasjonen kommer med ±3° svingkompensasjon. Større kompensasjonsvinkel kan realiseres gjennom OEM-tilpasningstjeneste. Vær oppmerksom på at utvidet kompensasjonsvinkel vil redusere den generelle strukturelle stivheten, robotens sluttbelastningsvurdering vil være nødvendig tilsvarende.
Spørsmål 3: Støtter den tredjeparts ikke-UPC-hurtigskifteplater for roboter?
A: Standardversjonen bruker UPC-standard flensgrensesnitt. Tilpasset flenshullsoppsett kan behandles for å tilpasse alternative hurtigbyttesystemer.
Q4: Kan slitte hengselbøssinger skiftes separat?
A: Ja. Bøsninger er definert som bærbare reservekomponenter og kan anskaffes og byttes individuelt. Hvis den roterende akselen blir deformert, kreves full utskifting av leddarm.
Spørsmål 5: Er denne koblingsarmen egnet for robotapplikasjoner med tung nyttelast?
A: Standardmodellen støtter maksimal 80 kg robotendebelastning. Forsterket tilpasset variant bør velges for scenarier med tung belastning. Bekreft alltid robotens sluttbelastningsvurdering før endelig valg.
Utvalg Referansepunkter
JWGRIP UPC hengselarm fungerer som flytende overgangsmekanisk maskinvare for hurtigbyttesystemer for roboter. Dens kjerneverdi ligger i å utligne posisjonsavvik påvirkning ved dokkingstadiet og redusere feilsøkingsvansker for robotautomatiseringsarbeidsstasjoner.
Bekreft robotens faktiske sluttlastvurdering først; aldri gå utover produktets nominelle lastekapasitet.
Bekreft at dokkingflensen samsvarer med UPC-standardspesifikasjonen.
For prosjekter med stor monteringsforskyvning av armaturet, kan du vurdere skreddersydde større svingkompensasjonsvinkel, mens den generelle strukturelle stivheten må vurderes grundig.
Prioriter ferdige enheter utstyrt med støvtett forsegling og integrerte grensestoppstrukturer. Unngå enkle ubeskyttede koblingsversjoner, som vil møte rask hengselsslitasje under støvete, sponfylte verkstedmiljøer.
Send forespørsel
Kontaktinfo
-
Adresse
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tlf
-
E-post
Velkommen til å sende forespørsel til JWGRIP. Vårt profesjonelle tekniske og salgsteam vil tilby gratis armaturvalg, tilpasset løsningsdesign og nøyaktig tilbud.
Nyhetsanbefalinger