Norsk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Profesjonell Robot Quick Change Gripper Series Produsent for industriell automatisering
Som en automasjonsfokusert ettermonteringsleverandør av Robot Quick Change Gripper Series,JWGRIPleverer skuffkoblingsadaptere, robotende gripemoduler og leddede gripearmer med mekanisk utmattelsestesting og standardisert batchproduksjon for CNC-verksteder og automasjonsintegratorer som driver med automatisering av dellinje samtidig som eksisterende manuell betjeningsinfrastruktur opprettholdes. Denne koblingsmaskinvaren på robotsiden fjerner store oppgraderingsbarrierer uten fullstendig utskifting av armaturet. Sammenkoblet med UPC Zero Point Positioning Series ogZero Point Pall Series, bygger den komplette automatiserte arbeidsflyter for materialhåndtering for sømløs overføring av arbeidsstykker mellom robotstyrte og manuelle stasjoner. Strenge mekaniske låseslag og toleransekontroller for posisjoneringsstifter brukes i masseproduksjon for å garantere langsiktig lokaliseringsstabilitet under blandede produksjonsforhold for manuell automatisering.
Feilmelding
Et stort antall maskinverksteder eier allerede modne manuelle festesystemer. Når anleggsledere planlegger å introdusere robothåndtering, antar de ofte at kjøp av en robotarm alene vil gi produksjonsresultater uten lys. I virkeligheten er robotkropper bare enheter som utfører bevegelser. Uten matchet ende-effektor-svitsjemaskinvare kan ikke roboter gripe, løfte og lokalisere eksisterende paller og inventar på produksjonsstedet på en pålitelig måte.
Hvilke negative konsekvenser kommer av dårlig tilpasset robot-gripemaskinvare?
Løs kobling, forskjøvet gripeposisjon eller utilsiktet pallefall kan oppstå under høyhastighets robotbevegelse. Mange automasjonsprosjekter lider av lav oppetid, ikke på grunn av robotkontrollerfeil, men på grunn av inkompatibel tilkoblingsmaskinvare mellom robotflens og arbeidsstykkebærere.
Hvordan bevarer du eksisterende arbeidsflyter for manuell oppsett etter å ha lagt til robotmaskinvare?
Mange tidlige automatiseringstransformasjonsordninger tvinger verksteder til å velge helautomatisk modus og forlate praktisk manuell intervensjon. I real-world små-batch-blandet produksjon, må operatører fortsatt manuelt laste spesialformede emner, inspisere halvferdige deler eller håndtere nøddemontering av arbeidsstykket.
Er robot-end-svitsjemaskinvare bare brukt for fullstendig uovervåket masseproduksjon?
Dette er en vanlig misforståelse. Det gir også stor verdi for halvautomatiske hybridmodusverksteder. Operatører kan fullføre komplekst manuelt forberedelsesarbeid offline, og roboter tar ansvar for gjentatte palletransportoppgaver.
Funksjonelle forskjeller
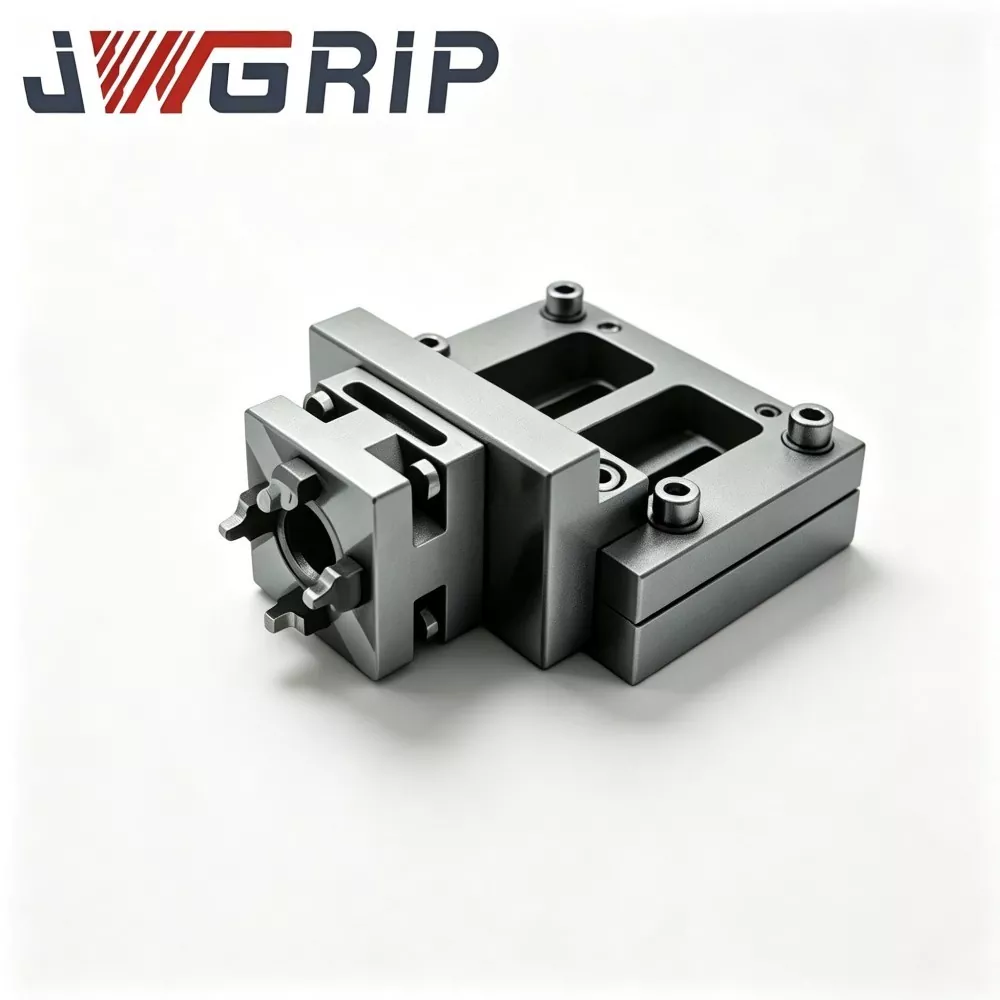
Robot hurtigskifte gripebrettkobling: Denne mellomliggende koblingskomponenten etablerer stabile mekaniske tilpasningsforhold mellom gripemoduler og målpaller. Den absorberer mindre posisjonsavvik generert av robotbevegelsesposisjoneringsfeil, og unngår stive kollisjonsskader mellom mekaniske strukturer under høyhastighetsoverføringssykluser.
N160 Robot Quick Change Gripper Module: Denne kjerneflensmonterte modulen fungerer som baseenheten installert direkte på robotens utgangsflens. Den gir standardisert låsegrensesnitt for påfølgende gripearmer, noe som muliggjør rask bytte av forskjellige endeverktøy uten å endre robotprogramparametere gjentatte ganger.
N160 hengselkoblingsarm for hurtigskifte-griper: Den bevegelige utføringsarmen som fysisk kontakter pallens ytre konturer. Dens strukturelle omriss er optimalisert i henhold til pallens kantgeometri, og gir stabil gripekraft i pakkestil. Den forhindrer skli under akselerasjon og retardasjon under robotens banebevegelse.
Kjerneevalueringsindikatorer
Hvordan bekrefte om den nominelle belastningen samsvarer med faktiske produksjonskrav?
Brukere kan ikke bare referere til robot-arm nominell lastdata. De må beregne totalvekt inkludert gripemodul, lenkearm, pall, armatur og rå arbeidsstykke. Overskridelse av komposittbelastning vil akselerere mekanisk slitasje og indusere skjulte fallrisiko.
Hvorfor er gjentatt posisjoneringsnøyaktighet av gripehandling like viktig som nullpunkts chucknøyaktighet?
Selv om chucker på maskinsiden har presisjon på mikronnivå, hvis robotgriperen produserer store posisjonsavvik under plukking og plassering av paller, vil den totale systemnøyaktigheten bli sterkt redusert. Posisjoneringsfeil på gripersiden vil overføres til hele arbeidsholdersløyfen.
Hvilke miljøfaktorer bør vurderes for maskinvare i robotenden?
Robotslutteffektorer arbeider inne i maskinverktøyets perifere soner, sprutet av kjølevæske, metallspon og oljetåke. Maskinvareoverflatebehandling og tetningsytelse må motstå korrosjon og sponblokkering inne i leddbevegelser.
Hvordan realisere sømløs dokking med perifer nullpunktsarbeidsholdemaskinvare?
Hvilke forutsetninger kreves for å samarbeide med UPC Zero Point Positioning Series?
Hold konsekvente gripedimensjoner for ytre kontur for målpaller. Hengslens lenkearms geometri må samsvare med UPC-seriens pallekantstruktur, slik at roboter kan fullføre stabil plukkehandling for robotkompatible paller.
Hvilke fordeler gir matching med Zero Point Pallet Series?
Med skuffkoblingsadapteren kan roboter også håndtere vanlige manuelt brukte paller. Butikker trenger ikke å erstatte alle eksisterende paller for å realisere halvautomatisert transformasjon, noe som beskytter tidligere maskinvareinvesteringer.
Hvilke skjulte risikoer bør unngås i hybridmodusdrift?
Forhindre blandet bruk av paller med forskjellige ytre dimensjoner i ett robotarbeidsområde. Ulike konturstørrelser vil forårsake feil gripeposisjoner. Strenge håndtering av palleklassifisering bør utføres på stedet.
Maskinvaremateriale og prosessegenskaper
Hovedstrukturen av gripemoduler og leddarmer bruker høyfast legert stål. Nøkkelkontakt- og låseflater mottar karburerende bråkjøling og presisjonssliping. Hver ferdige komponent består gjentatte sykliske utmattelsestesting før sending. Strukturell deformasjon er strengt kontrollert under nominelle fulllastforhold.
Flenstilkoblingsdimensjoner følger standarder for industrirobotgrensesnitt. Nøkkelposisjoner for installasjonshull opprettholder utskiftbarhet, og reduserer sekundært modifikasjonsarbeid under installasjon på stedet.
Spesialtilpassede tjenester dekker gripeslagjustering, spesielle flenskonverteringsplater og overflatebehandling mot slitasje, for å passe til ikke-standard pallekonturer og ulike robotmerker.
Applikasjonsmerknader
Gripekomponenter på robotsiden har hyppige akselerasjons-retardasjonspåvirkninger under hver bevegelsessyklus. Sponakkumulering inne i hengselleddene vil øke bevegelsesmotstanden og produsere gripeforskyvning. Periodisk fugerengjøring og smøring må inngå i daglige sjekklister for vedlikehold av utstyr. Kontinuerlig drift uten rutinemessig vedlikehold vil gradvis redusere gripestabiliteten, selv for velkonstruerte automasjonskomponenter.





- View as

N160 Hengselkoblingsarm for Robot Quick Change Gripper
JWGRIP er den profesjonelle produsenten og leverandøren av N160 Hinge Linkage Arm for Robot Quick Change Gripper i Kina, og tilbyr Factory Direct-service med standardprodukter fullt ut på lager for å støtte global automatiseringsprosjektdistribusjon og verkstedvedlikehold. Det er en høyytelses kjernekraftoverføringshengselvippekomponent som er spesielt konstruert for N160-seriens robot-hurtigskifte-gripemoduler. Den integrerer den optimaliserte kraftoverføringsstrukturen og varmsmidde integrerte formingsteknologi i en enkelt funksjonell enhet, og fungerer som den viktigste kinematiske delen som konverterer lineær stempeldrivkraft til svingende klemmebevegelse for gripekjeven.
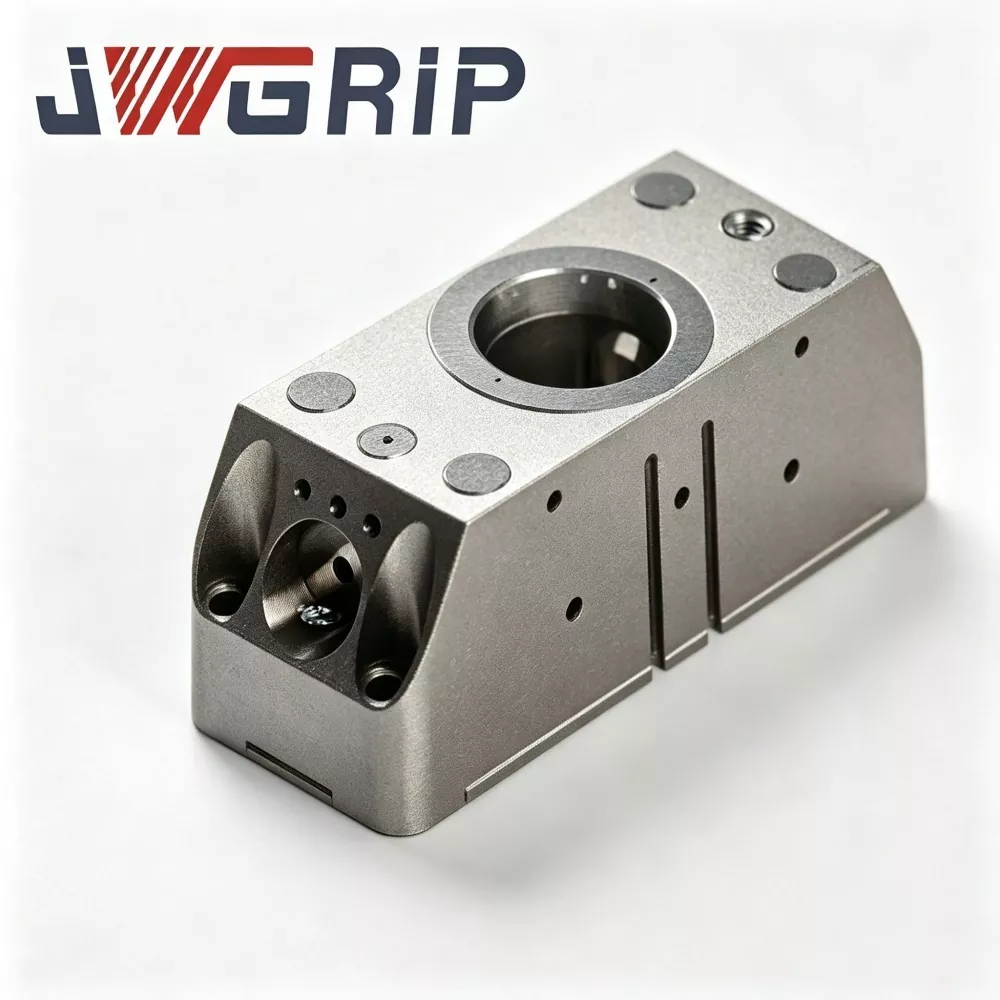
N160 Robot Quick Change Gripper Module
JWGRIP er den profesjonelle produsenten og leverandøren av N160 Robot Quick Change Gripper Module i Kina, som støtter innkjøp av bulkordrer og gir ekte fabrikkpris for globale automasjonsprosjektpartnere. Det er en nylig oppgradert integrert robot-end-of-arm-utførelsesenhet spesialdesignet for moderne fleksible ubemannede produksjonslinjer. Den innovative integreringen av pneumatisk parallellgriper og robot-hurtigskifte-grensesnitt i en enkelt modulær kropp, eliminerer behovet for separate hurtigskifteskiver og uavhengig gripeenhet, og krever ingen ekstra flerlags tilkoblingsflenser eller overgangstilbehør.
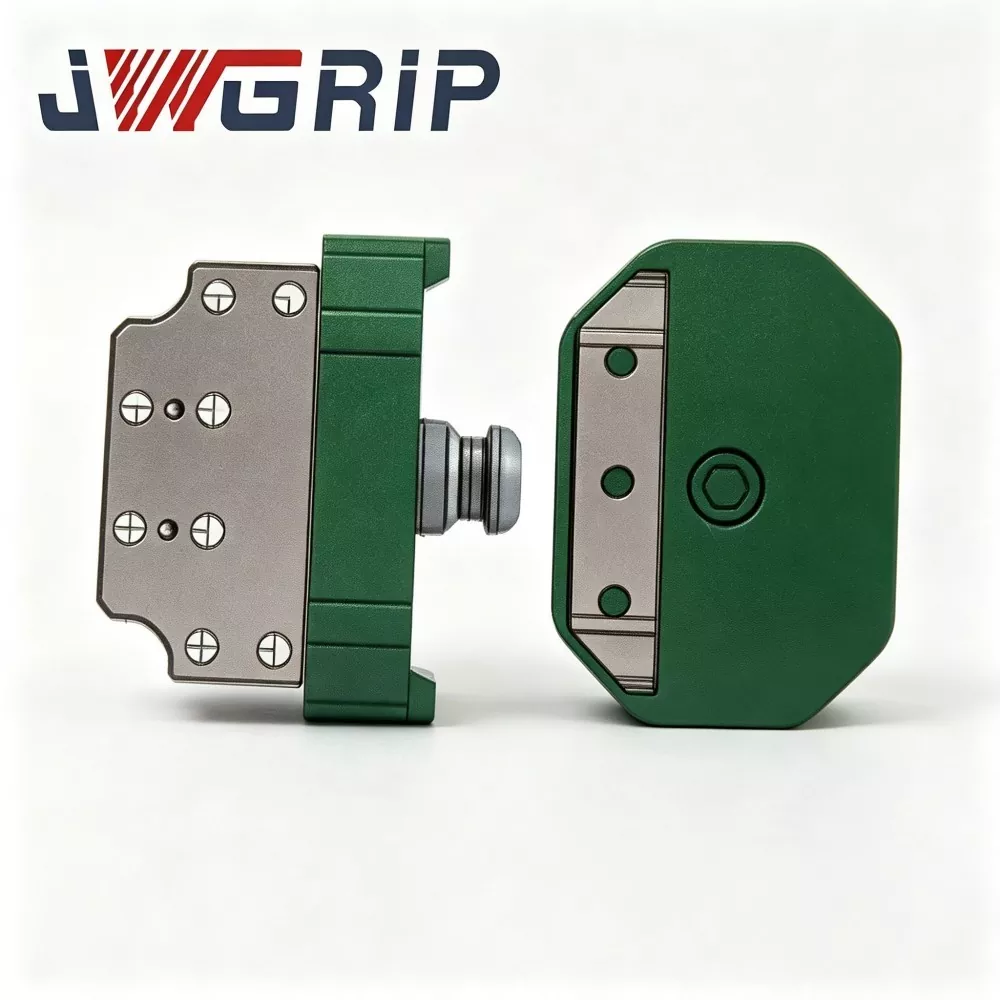
Robot hurtigskifte gripebrettkobling
JWGRIP er produsent og leverandør av profesjonell Robot Quick Change Gripper Tray Coupling i Kina. Det er en avansert integrert robot-sluteffektsvitsjingskomponent spesialdesignet for fleksible ubemannede automatiserte produksjonslinjer. Den integrerer strukturell konfigurasjon av høystyrkelegert stål og presisjonsslipeprosess i en enkelt enhet, og realiserer helautomatisk veksling av robotverktøy uten manuell inngripen under utskifting av gripere, skuffer og andre endeverktøy.
JWGRIP er en profesjonell Robot Quick Change Gripper Series-produsent og leverandør i Kina. Vi ønsker deg hjertelig velkommen til engrosprodukter av høy kvalitet til konkurransedyktig pris fra fabrikken vår.
Nyhetsanbefalinger