Norsk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






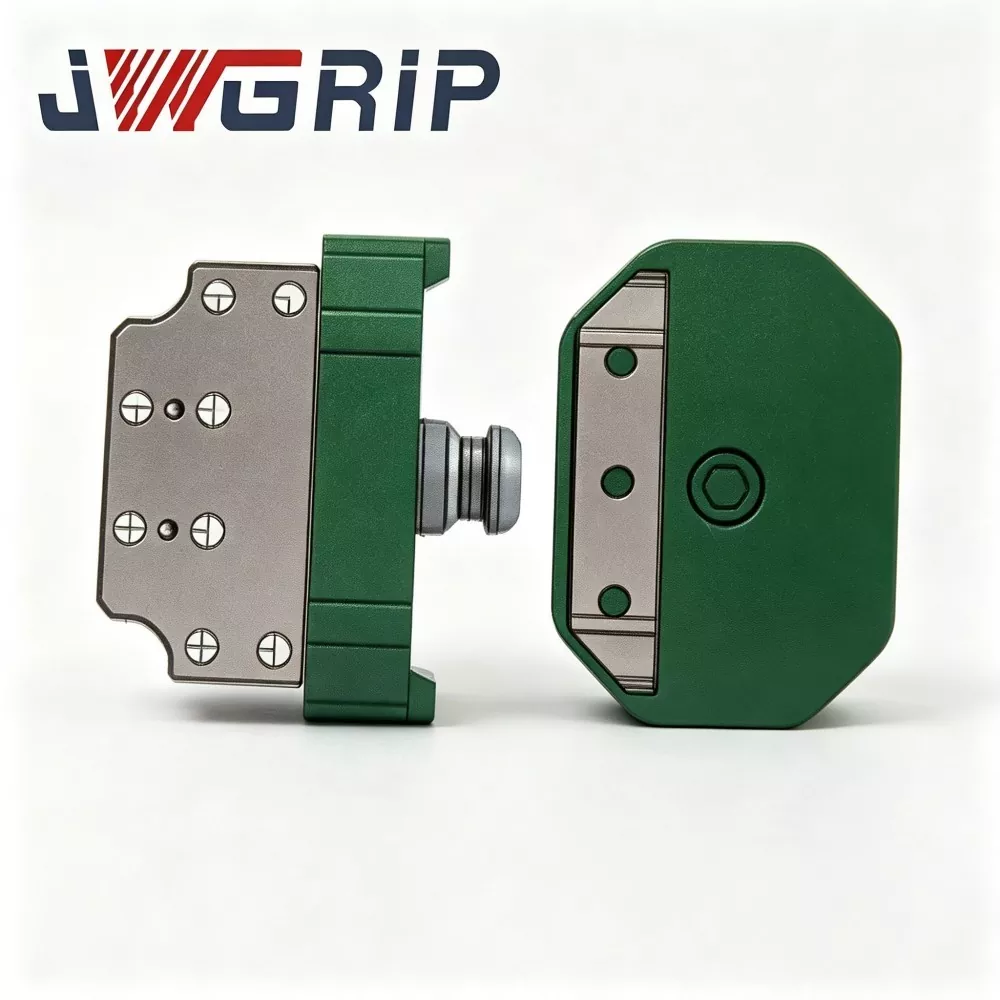
Robot hurtigskifte gripebrettkobling
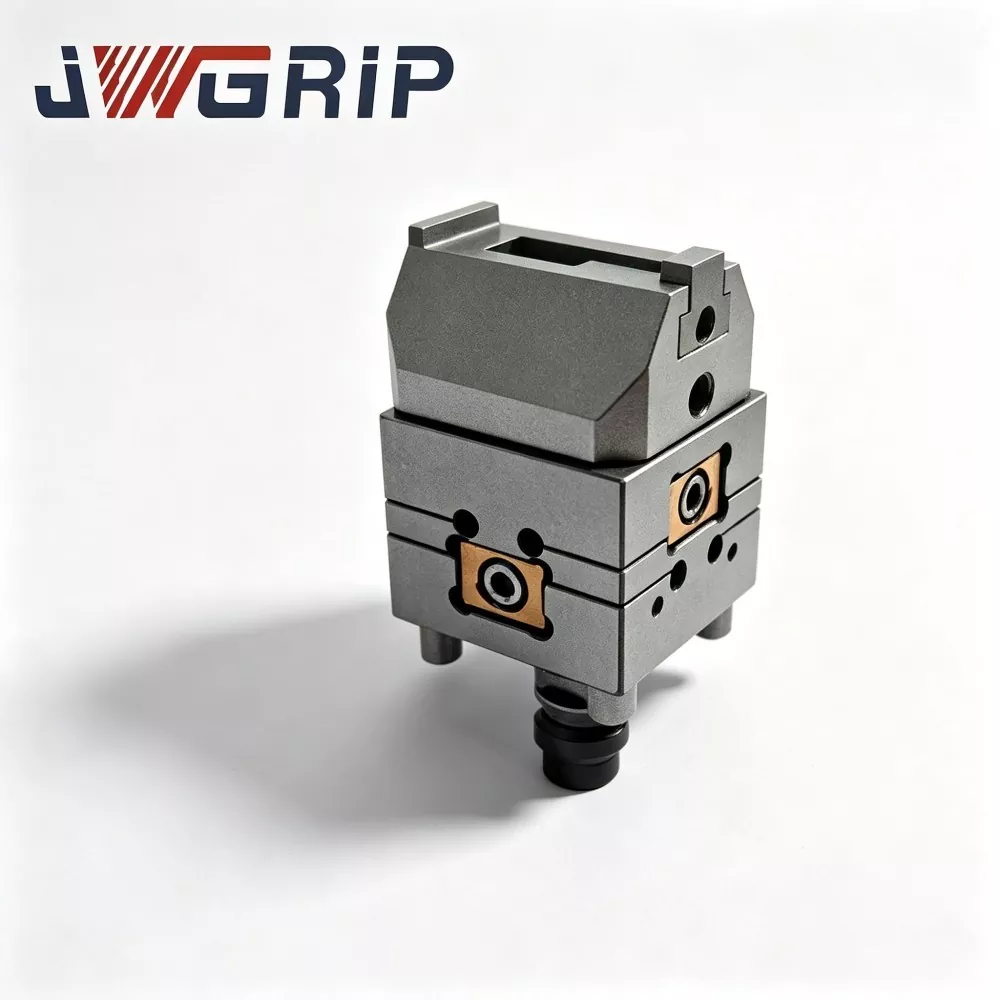
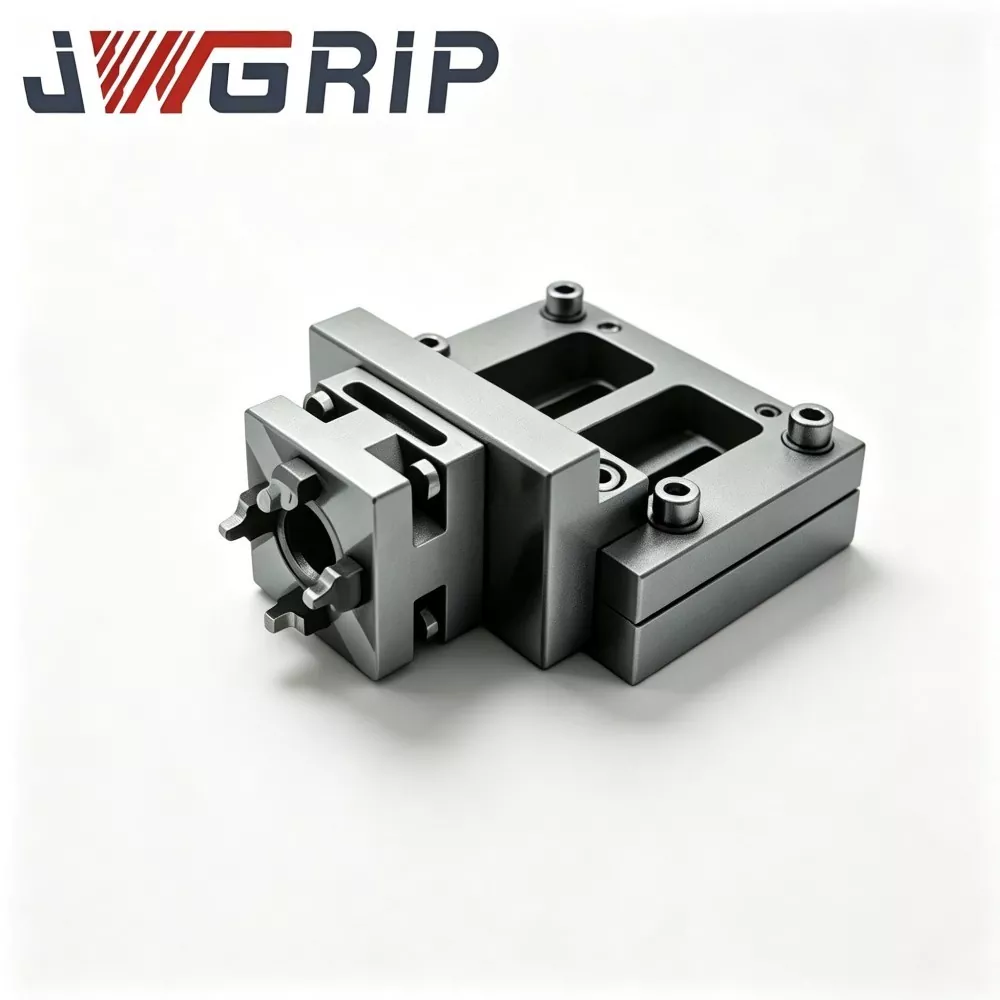
JWGRIP er produsent og leverandør av profesjonell Robot Quick Change Gripper Tray Coupling i Kina. Det er en avansert integrert robot-sluteffektsvitsjingskomponent spesialdesignet for fleksible ubemannede automatiserte produksjonslinjer. Den integrerer strukturell konfigurasjon av høystyrkelegert stål og presisjonsslipeprosess i en enkelt enhet, og realiserer helautomatisk veksling av robotverktøy uten manuell inngripen under utskifting av gripere, skuffer og andre endeverktøy.
Denne høyytelses koblingen for hurtigskifte-gripebrett for roboter har ultralav repetisjonsposisjoneringsfeil, utmerket anti-tretthetsytelse og ultralang levetid, og støtter automatisk låsing og opplåsing av signaltilbakemeldinger for å møte de intelligente operasjonskravene til ubemannet produksjon. Strengt produsert gjennom råvareinspeksjon, CNC presisjonsmaskinering, profesjonell varmebehandling og overflateherdeprosess, gjennomgår hver kobling omfattende ytelsestesting av ferdige produkter og kontinuerlig syklisk belastningsverifisering, i samsvar med CE mekaniske sikkerhetsstandarder.
Den leverer stabil og konsistent mekanisk ytelse i langsiktige sykliske svitsjingscenarier. Den er bredt kompatibel med industrirobotmodeller med flere merker, og brukes mye i ny energibatterimontering, 3C-elektronikkproduksjon, montering av bildeler og intelligente logistikksorteringsverksteder. Ved å støtte profesjonelle tekniske tegninger, konsultasjon på stedet og fullstendig teknisk veiledning etter salg, forkorter det effektivt implementeringssyklusen til renoveringsprosjekter for fleksible robotproduksjonslinjer for globale industrikunder.
Introduksjon til kjernearbeidsmekanismen
Robot Quick Change Gripper Tray Coupling er en dedikert robot-ende hurtigbytte-grensesnittkomponent, hovedsakelig brukt for rask veksling mellom robotgripermoduler og materialbærende brettmoduler.
Uten denne koblingen krever hvert bytte mellom brett og griper produksjonslinjestopp, manuell boltfjerning, justering av datum og koordinatkalibrering. Et enkelt verktøyskifte kan ta 10-30 minutter og redusere den samlede utstyrseffektiviteten (OEE) til automatiserte linjer.
Koblingen består av to kjerneenheter:
1. Robotsidebase (masterside): Permanent festet til robotflens.
2. Adapter på verktøysiden (slaveside): Monteres separat på hver griper og hvert brett.
Arbeidsflyt:
1. Roboten flytter seg til dokkingstasjonen og bringer robotsiden nær adapteren på verktøysiden (griper eller brett).
2. Trykkluft driver innebygde mekaniske låsetenner til å gå i inngrep, og fullfører mekanisk låsing.
3. Høypresisjonslokaliseringspinner og lokaliseringshull oppnår nøyaktig gjentatt posisjonering. Innebygde pneumatiske passasjer kobler automatisk til gasskretser på verktøysiden for vakuum eller pneumatisk gripertilførsel.
4. Intern sensor sender sanntids låsestatussignal tilbake til robotkontrollsystemet. Roboten utfører påfølgende håndteringsoppgaver bare etter å ha mottatt bekreftelsessignalet "låst på plass", og forhindrer utilsiktet fall av arbeidsstykket forårsaket av ufullstendig låsing.
5. Når verktøybytte er nødvendig, sender roboten et opplåsingssignal; luftkretsen frigjør trykk; mekanisk-lås-tenner frigjøres; roboten beveger seg bort fra gjeldende verktøy og dokker med neste måleffektor.
De fleste hylleplater for generell bruk mangler strukturell optimalisering for vekslende belastningsforhold for blandede brett-gripere. Brettverktøy genererer eksentrisk belastning på store områder, mens kompakte gripere leverer konsentrert belastning; gjentatt veksling akselererer datum-overflate-slitasje. Ved å trekke på hundrevis av robotstasjon-ettermonteringsprosjekterfaringer, optimaliserer JWGRIP lastbærende fordeling og datum-beskyttelseskonstruksjon av denne koblingen for å opprettholde langsiktig posisjoneringsstabilitet under vekslende eksentrisk belastning og konsentrert belastningssyklus.

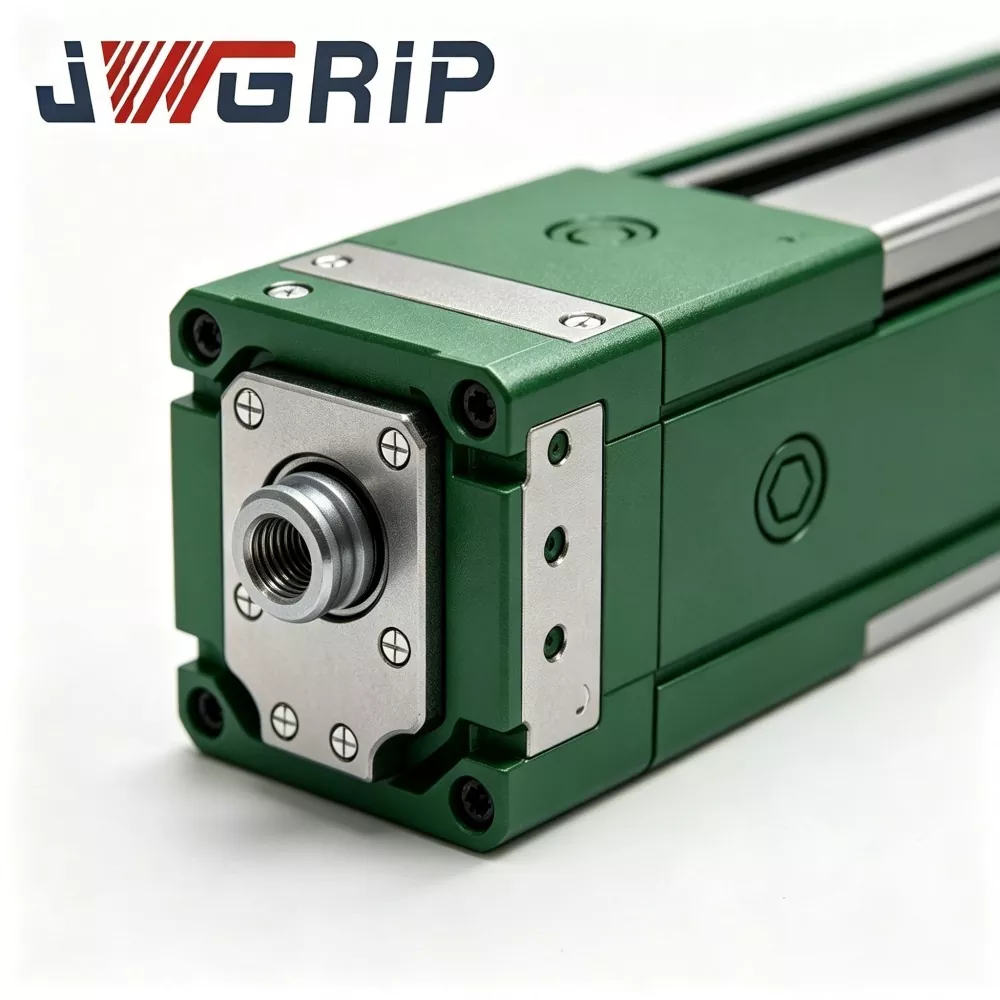

Typisk operasjonell smertepunktsanalyse
Fabrikker som bruker multiverktøy blandet håndtering (brett + griper) via industriroboter møter vanligvis følgende flaskehalser med vanlige hurtigbytteløsninger:
1. Lang nedetid for manuell verktøybytte Hyppig demontering/montering av bolter, justering av datum og koordinatrekalibrering opptar store deler av produksjonstiden, reduserer OEE og begrenser produksjonskapasiteten til automatiserte stasjoner.
2. Svingninger i posisjonsnøyaktighet forårsaket av menneskelig drift Manuell innrettingskvalitet avhenger sterkt av operatørens ferdigheter. Posisjonsavvik akkumuleres etter flere sykluser for utskifting av verktøy og svekker monteringskonsistensen.
3. Sikkerhetsrisiko i scenarier for manuell verktøybytte Manuell intervensjon nær robotenden i bevegelse skaper fare for kollisjonsskader under gjentatte verktøybytteoperasjoner.
4. For tidlig dato-overflateslitasje under vekslende belastningsforhold Generelle hurtigskifteskiver er utformet for enkelt-type effektorer. Veksling mellom skuffer med stor eksentrisk belastning og gripere med konsentrert belastning akselererer slitasje på lokaliseringsoverflaten, noe som fører til redusert gjentatt posisjoneringsnøyaktighet og hyppig vedlikehold.
5. Utilstrekkelig signal-tilbakemelding-sikkerhetsmekanisme Noen rimelige hurtigbytteenheter mangler tilbakemelding om låsestatus i sanntid. Roboten kan utføre bevegelser under ufullstendige låseforhold og utløse ulykker når arbeidsstykket faller.
JWGRIP Robot Quick-Change Gripper-Tray Coupling adresserer ovennevnte smertepunkter gjennom fem kjernedesigntiltak: dedikert blandet-last-optimalisert bærende struktur, mekanisk låst anti-fall-mekanisme, sanntids-lås-statussensor-tilbakemelding, modulært utskiftbare slitedeler, multi-last-grade-rated kg.
Modulsammensetning
JWGRIP Robot Quick Change Gripper Tray Coupling består av seks nøkkelfunksjonelle moduler:
① Master-base-enhet på robotsiden
② Slave-adapterenhet på verktøysiden
③ Mekanisk låsetanngruppe (anti-fall sikkerhetsstruktur)
④ Høypresisjons posisjoneringsstift og posisjoneringshullssett
⑤ Integrert innebygd pneumatisk passasjeenhet
⑥ Låsstatussensor og signalutgangsenhet
Strukturell beskrivelse
1. Hovedbaseenhet på robotsiden Hovedmonteringsbase festet til robotflens; høyfast legert stål, avspenningsbehandlet og presisjonsslipt nøkkeloverflater. Den tåler dynamiske komposittbelastninger som overføres fra verktøysiden effektorer.
2. Slave-adapterenhet på verktøysiden Koblingsplate på verktøysiden, installert separat på hver griper og hvert brett. Matcher masterbase i dokkingdimensjon, datum-overflate og gasskretsgrensesnitt.
3. Mekanisk-interlock-låsetanngruppe Pneumatisk aktiverte mekaniske-låsetenner. Realiserer positivt mekanisk engasjement etter dokking. Selv om pneumatisk forsyning svikter ved et uhell, holder mekanisk forrigling låst tilstand for å forhindre at verktøyet faller ned, og oppfyller CE-kompatibel passiv sikkerhetsbeskyttelse.
4. Plasseringsstifter med høy presisjon og posisjoneringshull posisjoneringssett Presisjonsjordede posisjoneringsstifter og lokaliseringshull garanterer gjentatt posisjoneringsytelse ≤±0,008 mm etter hver dokking. Spesielt optimalisert bærende bøssing bremser slitasje forårsaket av vekslende eksentrisk belastning / konsentrert belastningssyklus.
5. Integrert innebygd pneumatisk passasjeenhet Innebygde forseglede gasskretskanaler på innsiden av master- og slavesiden. Fullfører automatisk pneumatisk tilkobling under dokking, og leverer trykkluft til pneumatiske gripere eller vakuumbrett uten ekstra ekstern slangelayout.
6. Lås-status-deteksjonssensor og signal-utgangsenhet On-board sensor oppdager faktisk mekanisk låse-inngrepstilstand og sender ut brytersignal mot robot-PLC-system. Robotbevegelseslogikk kan konfigureres til å tillate bevegelse kun ved mottak av "helt låst" bekreftelsessignal.
Kjerne tekniske fordeler
1. Blandet last-optimalisert struktur for scenarier med alternerende bytte av skuff-griper
De fleste hurtigskifteplater som er tilgjengelige på markedet, er målrettet mot slutteffektorer i én kategori. Denne koblingen forsterker den bærende ring- og lokaliseringspinnebøssingsstrukturen for hyppig veksling mellom store brett og kompakte gripere. Den reduserer slitasje på datum-overflaten under vekslende eksentrisk belastning og konsentrert belastning. Verifisert av feltprosjekter: over 1 million stabile dokkingsykluser under nominell belastning 24-timers syklisk produksjon.
2. ≤±0,008 mm gjentatt posisjoneringsnøyaktighet for konsistent montering
Bruker høypresisjons legeringslager og slipeferdige lokaliseringspinner. Etter bytte av brett og griper, krever ikke robotprogramkoordinater storskala rekalibrering, noe som drastisk reduserer arbeidsbelastningen for ingeniørfeilsøking på stedet. Kritisk for scenarier med høy presisjon som ny-energi battericellestabling og 3C-komponentmontering.
3. Dobbelt sikkerhetsdesign: mekanisk selvlåsing + tilbakemelding om elektrisk låsestatus
Passiv mekanisk låsing holder låsetilstand ved utilsiktet lufttilførselstap for å unngå plutselig verktøyseparasjon. Robotkontrolleren kan bare utføre bevegelse etter å ha mottatt "helt låst" elektrisk tilbakemeldingssignal. Denne CE-sertifiserte doble sikkerhetsmekanismen eliminerer store sikkerhetsfarer for ubemannede verksteder.
4. Modulær slitedelarkitektur for rimelig vedlikehold
Viktige forbrukskomponenter, inkludert lokaliseringsstifthylser og tetningsringer, har delt modulær design. Brukere kan kun erstatte lokale slitedeler uten å demontere hovedbasen fra robotflensen. Forkorter nedetid for utstyr og reduserer langsiktige vedlikeholdsutgifter. Reservedelssett kan leveres sammen med hovedenhetstilbud.
5. Bredt utvalgt matrise med nominell belastning og kompatibilitet med flere roboter
Lager-produkt nominell belastning dekker 3 kg-120 kg. Monteringsflensdimensjoner følger standarder innen robotindustrien, kompatible med ABB, FANUC, KUKA, YASKAWA og innenlandske kinesiske robotmerker. Støtter tilkobling med vakuumbrett, mekaniske gripere, pneumatiske kjever og andre slutteffektorer. Tilpasset flens, belastningsgrad eller modifikasjon av tetningsstruktur er tilgjengelig for spesielle krav.
6. Full-in-house produksjon og komplett teknisk støttetjeneste
Kjerneprosesser, inkludert sikting av råvarer, varmebehandling, presisjonsmaskinering og syklisk testing av ferdige produkter, fullføres inne i JWGRIP-fabrikken, ingen kjerneprosess-outsourcing. Ingeniørteamet gir 2D/3D-tegninger, installasjonsmanualer og forslag til parameterinnstillinger for sluttbrukere.
Applikasjonsscenarier for flere industrier
1. Samlingslinjer for nye energibatterier og energilagringsmoduler
I verksteder med litium-ion batterimoduler må én robot veksle mellom vakuumsugebrett for modultransport og mekanisk griper for festeoppgaver. JWGRIP-kobling realiserer ubemannet automatisk verktøybytte. Varigheten av verktøybytte faller fra manuell 15 minutter ned til automatisk 3 sekunder, noe som reduserer nedetiden for produksjonslinjen kraftig på grunn av verktøybytte. Flere produsenter av energilagringsutstyr i Sør-Kina har tatt i bruk denne løsningen.
2. 3C-Electronic Product Assembly Produksjonslinjer
For monteringsstasjoner for mobiltelefonkomponenter og notebook-skall, samvirker koblingen med lett belastning (3-10 kg) med små materialbrett og pneumatiske gripere i miniatyr. Høypresisjonsdokking unngår monteringsavvik indusert av verktøybytte, og støtter høyhastighets kontinuerlig montering av presisjons elektroniske komponenter.
3. Verksteder for automatisk montering av bilkomponenter
Produksjon av bildeler krever at roboter håndterer både bulkmaterialebrett og posisjonering av klemmegripere. Middels til tung belastning (25-120 kg) kobling utfører hyppige verktøybytteoppdrag.
4. Intelligent-Logistics Automated-Sorting Stations
Ved automatiserte materialsorteringsverksteder veksler roboten mellom helkassetransportbrett og plukkegriper i ett stykke. Én robot realiserer multifunksjonell drift, noe som reduserer den totale investeringen i automatiserte sorteringssystemer.
Produksjonsarbeidsflyt og kvalitetskontrollrammeverk
JWGRIP implementerer ISO 9001:2015 kvalitetsstyringssystem i hele produksjonskjeden. Internt utstyr inkluderer CNC-maskineringssentre, varmebehandlingsovner med høy temperatur, presisjonsslipemaskiner, metallografiske inspeksjonsinstrumenter, omfattende testbenker med syklisk belastning og saltspraytesting. All maskinering av kjernekomponenter ferdigstilles internt i stedet for å hente ferdige utkontrakterte deler.
Komplett produksjonsarbeidsflyt:
1. Inspeksjon av råmateriale: Barmateriale av legert stål mottar kjemisk sammensetningsanalyse og hardhetstesting; Ikke-konforme råvarer blir avvist før de går i produksjon.
2. CNC grovbearbeiding og etterbearbeiding: Forming av hovedkropp, lokaliseringspinnehus og låsetannkomponenter via høypresisjons CNC-utstyr.
3. Vakuumvarmebehandling og overflateherding: Nøkkelbærende komponenter går gjennom bråkjøling og temperering for å oppgradere hardhet og anti-slitasjeytelse.
4. Presisjonsslipeprosesser: Kritiske datum-overflater og lokaliseringsstifthull får finsliping for å oppfylle strenge krav til dimensjonell toleranse og overflateruhet.
5. Komponentmontering og igangkjøring av pneumatisk krets: Monter låsetenner, tetningselementer og sensorenheter; utfør intern lufttetthetstest for gasskretsen.
6. Fullfunksjons syklisk belastningstesting: Hver ferdige kobling kjører tusen ganger låsing-opplåsende syklisk simulering under nominell belastningstilstand; verifiser gjentatt posisjoneringsnøyaktighet, lufttetthet og pålitelighet for signaltilbakemeldinger; ikke-kvalifiserte enheter returneres for omarbeiding.
7. Sluttkontroll og lasermerking: Dimensjonskontroll, utseendeinspeksjon, sertifiseringsmerking; kvalifiserte produkter går inn i ferdigvarelageret for lagerføring.
Vedlikeholdsveiledning
1. Daglig visuell inspeksjon: Før hvert produksjonsskift, kontroller visuelt datum-flater, låsetannarbeidsområde og tetningsringer for spon, skitt eller mekaniske skader. Fjern fremmede forurensninger med tørr trykkluft.
2. Syklisk-telling-basert vedlikeholdstrigger: Under 24-timers kontinuerlig produksjon, inspiser lokaliseringsstifthylser og tetningsringer hver 300 000 dokkingsykluser. Rengjør datum-flater og smør på antislitasjefett. Bytt ut forbruksdeler hvis det oppstår riper eller tydelig slitasje. Forkort vedlikeholdsintervallet for tungt støv verkstedmiljø.
3. Ikke-bruk-påminnelser: Forby overvurdert belastning. Forby voldelig kollisjon mellom master-base og slave-adapter. Ikke demonter den innvendige mekaniske låsetannenheten uten profesjonell-teknisk veiledning.
4. Langtidsbeskyttelse ved tomgangslagring: Rengjør hele koblingsenheten, påfør anti-rust fett på datum-overflater og låsetannoverflater; oppbevares i tørt støvtett skap.
Ettersalg
1. Fjern nettbasert teknisk veiledning som dekker installasjon, igangkjøring og feilsøking på stedet.
2. Fullsett drifts-vedlikeholdsdokumentasjon leveres for hver kjøpsordre.
3. Teknisk konsultasjon på ingeniørnivå for OEM-tilpassede prosjekter: modifikasjon av flensdimensjoner, oppgradering av tetningsstruktur, tilpasning av spesiallaster osv.
4. Omsettelig betalt teknisk service på stedet tilgjengelig for prosjektbaserte bestillinger med store volum.
5. Uavhengig reservedelsforsyning for lokaliseringsstifthylser, tetningsringer og andre bærbare komponenter, som støtter utskifting av felt av teknikere på kundesiden.
6. Garantibeskrivelse:2 års garanti for ikke-forbrukbare hovedkonstruksjonskomponenter under korrekt installasjon og nominelle arbeidsforhold. Forbruksslitasjedeler (tetningsringer, lokaliseringsstift-hylser) er ekskludert fra den frie garantien. Skader forårsaket av feil montering, overbelastningsdrift, menneskeskapt kollisjon eller kjemisk korrosjon utover spesifikasjonen dekkes ikke av garantien.
Referanse for innkjøp og prosjektevaluering
Kjerneverdi av JWGRIP Robot Quick Change Gripper Tray Coupling: Formålsoptimalisert blandet-brett-griper vekslende-lastbærende-struktur, ≤±0,008 mm gjentatt posisjonering-nøyaktighet, mekanisk-forrigling + elektrisk-signal dobbel sikkerhetsmekanisme, modulær-utskiftbare-utskiftbare OEM og-matriser kapasitet. Den løser viktige flaskehalser ved automatiseringsstasjoner: lang nedetid for manuell verktøybytte, menneskelig indusert posisjoneringsavvik, sikkerhetsfarer ved manuell intervensjon, akselerert datumslitasje under vekslende-eksentrisk-og-konsentrert-belastning, ufullstendig låse-sikkerhetsbeskyttelse.
Påminnelser om prosjektevaluering:
1. Bekreft faktisk robotflensdimensjon og påkrevd nominell belastning (vurder dynamisk støtbelastning, ikke bare statisk vekt av endeeffektoren). Reserver tilstrekkelig sikkerhetsmargin.
2. Tydeliggjør verktøybytteobjekter: liste opp antallet gripere og skuffer som må utstyres med slaveadaptere på verktøysiden.
3. Bekreft verkstedstrykkluftkildekvalitet og trykkstabilitet; anbefaler kombinasjon av luftfiltertrykk-regulator hvis trykket svinger kraftig.
4. Bekreft robot-PLC IO-ressurstilstand for mottak av låsestatussignal. JWGRIP tilbyr gratis dokumentasjon for elektrisk grensesnitt.
5. Standard lagerversjoner oppnår rask levering; ta i bruk OEM spesialtilpasset ingeniørtjeneste for spesialflens, spesialforseglingsgrad eller spesialbelastningskrav.
FAQ
Q1: Kan denne koblingen fullføre helautomatisk verktøybytte uten manuelt arbeid?
Ja. Robot Quick Change Gripper Tray Coupling mottar pneumatisk kontrollsignal fra robotsystemet og fullfører automatisk låsing/opplåsing. Verktøybyttelogikk kan integreres i robotprogrammet. Merk at du må konfigurere tilsvarende verktøy-oppbevaringsstativ for å holde tomgangsgripere og skuffer.
Spørsmål 2: Er koordinatrekalibrering nødvendig hver gang etter bytte av brett og griper?
Denne koblingen oppnår ≤±0,008 mm repetisjonsposisjoneringsnøyaktighet under korrekt installasjonsforhold. Storskala koordinatrekalibrering er unødvendig; mindre finjustering er akseptabelt ved førstegangs igangkjøring.
Q3: Kan den tilpasse seg ikke-standard tilpassede robotflensdimensjoner?
Lager-standardversjon samsvarer med standard robotflensspesifikasjoner. For ikke-standard flenskrav, send inn tegning før bestilling; OEM spesialbearbeiding av monteringsgrensesnittdimensjon kan realiseres.
Q4: Hva skjer hvis trykklufttilførselen avbrytes under robotbevegelse?
Innebygd mekanisk selvlåsende struktur holder låsetennene i inngrep selv uten lufttrykk, og forhindrer ulykker som mister verktøyet. Opplåsingshandling kan bare skje når både opplåsingssignal OG gyldig lufttrykk er tilstede.
Spørsmål 5: Hva er viktige vedlikeholdsartikler for langvarig kontinuerlig syklisk produksjon?
Hovedarbeid: rene datum-flater og låsetannområde; inspiser tetningsringer og lokaliseringsstift-hylser ved syklisk telling; etterfylle anti-slitasje fett; skift ut forbruksdeler når tydelig slitasje vises. Forkort vedlikeholdssyklusen for verksteder med mye støv.
Send forespørsel
Kontaktinfo
-
Adresse
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tlf
-
E-post
Velkommen til å sende forespørsel til JWGRIP. Vårt profesjonelle tekniske og salgsteam vil tilby gratis armaturvalg, tilpasset løsningsdesign og nøyaktig tilbud.

Nyhetsanbefalinger