Norsk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






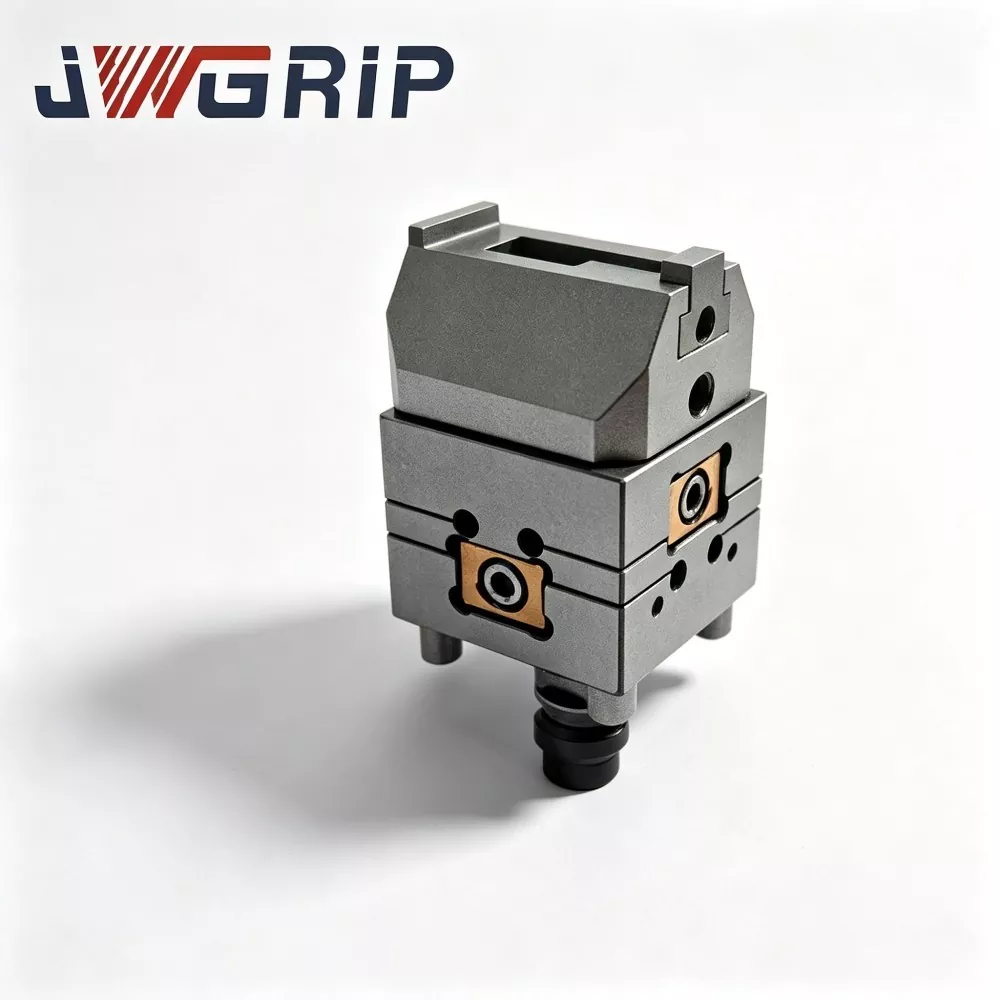
N160 Robot Quick Change Gripper Module
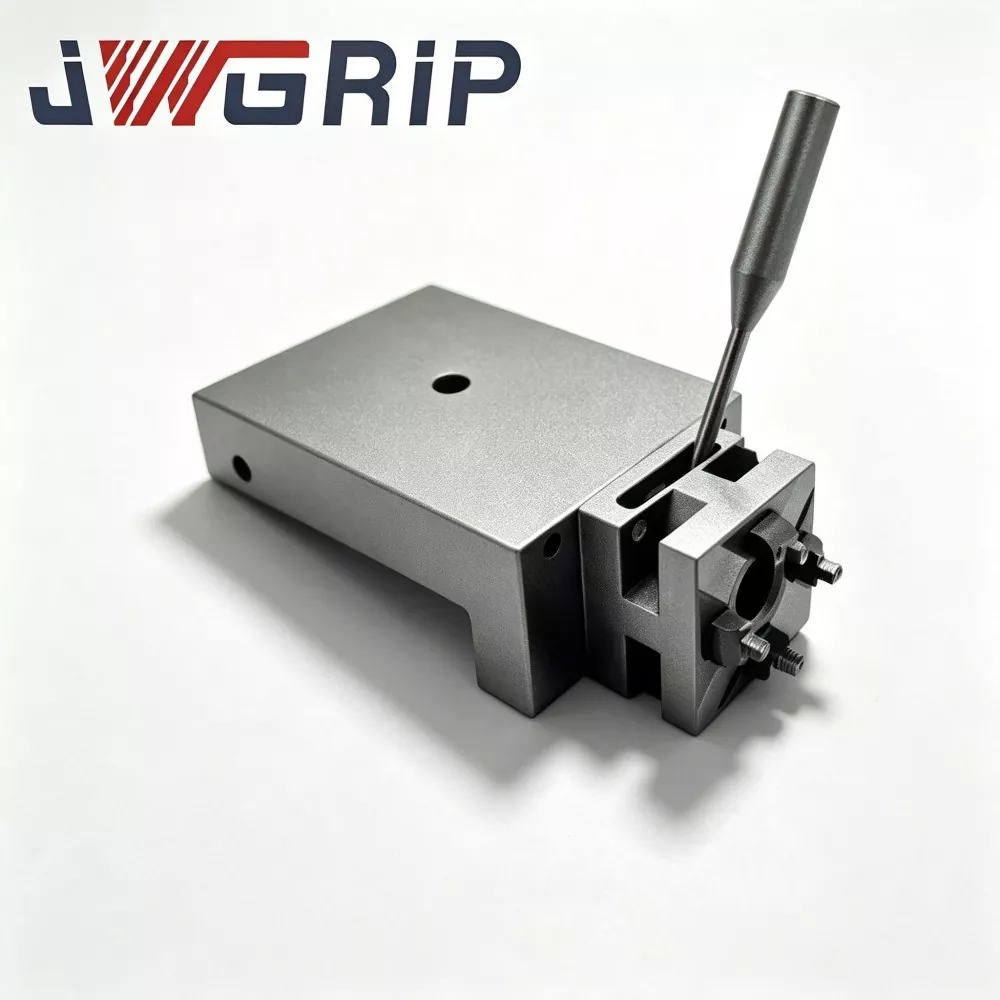
JWGRIP er den profesjonelle produsenten og leverandøren av N160 Robot Quick Change Gripper Module i Kina, som støtter innkjøp av bulkordrer og gir ekte fabrikkpris for globale automasjonsprosjektpartnere. Det er en nylig oppgradert integrert robot-end-of-arm-utførelsesenhet spesialdesignet for moderne fleksible ubemannede produksjonslinjer. Den innovative integreringen av pneumatisk parallellgriper og robot-hurtigskifte-grensesnitt i en enkelt modulær kropp, eliminerer behovet for separate hurtigskifteskiver og uavhengig gripeenhet, og krever ingen ekstra flerlags tilkoblingsflenser eller overgangstilbehør.
Denne høyytelses N160 Robot Quick Change Gripper Module tar i bruk høystyrke luftfartshus i aluminiumslegering og låsekjerne av bråkjølt legert stål, med enestående holdbarhet og stabil mekanisk ytelse. Ved å forlate den tradisjonelle delte kombinerte strukturen, reduserer den effektivt kumulative posisjoneringsfeil forårsaket av flerlagsforbindelse og monteringsavvik på stedet. Modulen har bestått millioner av sykliske utmattelsestester og oppfyller fullt ut CE mekaniske sikkerhetsstandarder, og opprettholder langsiktig stabil drift i høyfrekvente sykliske gripe- og byttescenarier.
Ferdig med fullstendige interne produksjonsprosedyrer inkludert råvareinspeksjon, CNC presisjonsmaskinering, vakuumvarmebehandling, overflateherding og syklisk verifisering av full last, leverer hver enhet konsekvent ytelse av høy kvalitet. Det er allment anvendbart for montering av nye energikomponenter, håndtering av små deler i bilindustrien, 3C presisjonsarbeid for arbeidsstykker og sortering av husholdningsapparater. Støtter prøvekjøp av én enhet og samarbeid med store batchordre, den er utstyrt med komplette 2D/3D-tegningsdata, installasjonsveiledning og ekstern teknisk støtte, noe som reduserer monterings- og kalibreringsarbeidet på stedet betydelig og forkorter renoveringssyklusen til intelligente fleksible produksjonslinjer for diskrete produksjonsbedrifter.
Begrunnelse for integrert moduldesign
Med produksjonen som skifter mot multi-variety og small-batch produksjonsmodus, krever mer automatiserte produksjonslinjer én enkelt industrirobot for å fullføre flere gripeoppgaver.
Tradisjonelt kjøper systemintegratorer hurtigskifteskive og pneumatisk griper separat, og setter dem sammen på robotflens under igangkjøring i felten.
Denne løsningen gir mange skjulte problemer:
1. Flere sammenfallende flenser stabler dimensjonstoleranser, noe som reduserer den generelle gjentatte posisjoneringsnøyaktigheten.
2. Eksponerte eksterne luftrør får friksjonsskader under hyppige verktøybyttesykluser.
3. En stor mengde arbeidstimer forbrukes for montering og kalibrering på stedet.
N160 Robot Quick-Change Gripper Module er utviklet for å løse ovennevnte praktiske smertepunkter. JWGRIP integrerer hurtigskiftende låsemekanisme, gasskretskanal og parallelle gripekjever i en kompakt modulenhet.
Hele settet er delt inn i:
① Robotsidebase (permanent montert på robotflens)
② Utskiftbar gripemodul på verktøysiden
Etter engangsinstallasjon av robotsidebasen på robotflensen, kan roboten fullføre automatisk verktøybytte ved å dokke forskjellige verktøysidemoduler uten gjentatt demontering av flenser på stedet.
Standard N160 Robot Quick Change Gripper Module på lager dekker flere gripekraftgrader, som kan matche de fleste vanlige seksaksede industriroboter og samarbeidsroboter. For prosjekter i spesielle tilstander kan tilpassede tjenester og OEM-tjenester aktiveres. Enten prøvekjøp i små partier eller bulkbestillinger, kan kunder få støtte for fabrikkpriser fra vår direkte forsyningskanal fra fabrikken.


Produktdefinisjon og kjernesammensetning
N160 Robot Quick-Change Gripper Module er en integrert robot slutteffektor som organisk kombinerer robot hurtigskifte-grensesnitt og parallell pneumatisk griper. I motsetning til diskrete komponenter som trenger sekundær montering på kundestedet, fullfører hver N160 Robot Quick-Change Gripper Module montering, luftkretsfeilsøking og syklisk ytelsestest inne i JWGRIP-fabrikken før levering.
Kjernesammensetning:
1. Masterbase på robotsiden og permanent festet til robotutgangsflens. Den inneholder: - Pneumatisk innløpskanal – Mekanisk låsende drivenhet – Innebygd statustilbakemeldingssensor
Denne komponenten forblir montert på robotarmen uten hyppig demontering.
2. Slave gripermodul på verktøysiden Utskiftbar arbeidsenhet, inkludert: – Låsetilpasningsutstyr i legert – Høypresisjonsplasseringsstifthull – Innebygde interne gasspassasjer – Parallelle gripekjever
Flere sett med moduler på verktøysiden med forskjellige kjeveprofiler, gripekraft og slag kan klargjøres for forskjellige arbeidsstykker.
Arbeidsflyt:
Når roboten beveger seg til verktøyhvilestasjonen, driver trykkluft mekanisk låseutstyr på innsiden av robotsiden for å kobles inn med girsettet på verktøysiden. - Høypresisjonslokaliseringspinner oppnår høy nøyaktig posisjonering – Interne gasspassasjer komplett pneumatisk tilkobling for griperkjøring – Sensor mater låsing-opplåsende sanntidssignal tilbake til robotkontrolleren for å realisere sikkerhetssperrekontroll
Mange produsenter av N160 Robot Quick-Change Gripper Module leverer kun separerte reservedeler, og etterlater montering og toleransekontrollarbeid for integratorer. Vår integrerte design overfører de fleste monteringsrelaterte risikoer til produksjonskoblinger på fabrikken, noe som reduserer usikkerheten for sluttbrukerprosjekter.
Kjerneytelse og strukturelle funksjoner
1. Integrert modulær struktur for å minimere toleransestabling
Advanced N160 Robot Quick-Change Gripper Module kansellerer mellomliggende overgangsflens mellom hurtigskifteskive og griper. Nøkkeloverflater blir behandlet og kalibrert inne på fabrikken. Den gjentatte posisjoneringsnøyaktigheten etter dokking kan nå ≤±0,010 mm, noe som sikrer stabil grippresisjon for høypresisjonsmonteringsscener.
2. Innebygd mekanisk selvlåsing og elektrisk signallås
Overhold CE mekaniske sikkerhetskrav. Selv om trykkluftkilden kuttes ved et uhell under operasjonsprosessen, vil mekaniske låsetenner fortsatt være i inngrep for å forhindre at modulen faller på verktøysiden. Roboten kan kun utføre bevegelsesinstruksjoner etter å ha mottatt "helt låst" tilbakemeldingssignal fra sensor, og realiserer sikkerhetsbeskyttelse for ubemannede verksteder.
3. Innebygd intern gasskretsoppsett
Gasskanaler er innebygd i modulhuset i stedet for utvendige, synlige rør. – Reduserer risikoen for slitasje på rørledningen forårsaket av hyppige verktøyskiftebevegelser – Minsker feilsannsynligheten for luftlekkasje og skjøtløsning i langsiktig syklisk produksjon
4. Modulær slitedel som er enkel å vedlikeholde
Viktige forbrukskomponenter, inkludert tetningsringer, styreskyveblokker og lokaliseringsstifthylser, har en uavhengig modulær design. Ved regelmessig vedlikehold erstatter brukere kun lokale slitedeler uten å løsne hele modulen fra robotflensen. Det forkorter nedetiden for vedlikehold av utstyr.
5. Bredt utvalg kompatibilitet og fleksibel tilpasset støtte
Standard N160 Robot Quick Change Gripper Module på lager tilpasser seg de fleste vanlige industriroboter og samarbeidsroboter. Når du står overfor spesiell kjeveform, ultra-stort slag, spesiell monteringshullslayout eller anti-korrosjonskrav, kan tilpasset og OEM-service realiseres.
6. Streng bekreftelse før levering fra fabrikk
Som profesjonell leverandør av N160 Robot Quick-Change Gripper Module, må hvert ferdig produkt gjennomgå: Gripekraftdeteksjon, lufttetthetsinspeksjon, tusenvis av låsing-opplåsing og griperåpning-lukking syklisk test
Kvalitetsverifisering
1. Innkommende inspeksjon av råvarer
Kjemisk sammensetning og hardhetstest for råstenger av aluminiumlegering og legert stål; avvise ukvalifisert råstoff.
2. CNC grovbearbeiding og etterbearbeiding
Prosesshus, låseutstyr, kjevebase og lokaliseringskomponenter. Streng kontroll av dimensjonstoleranse.
3. Vakuum varmebehandling og overflatebehandling
Låsekjerne og lokaliseringspinne for herdet og herdet legert stål for høyere hardhet og slitestyrke; hardanodisert hus i aluminiumslegering.
4. Presisjonssliping
For viktige datumoverflater og pinnehull, garanterer overflateruhet og dimensjonstoleranse.
5. Monteringsprosedyre
Sett sammen låseenhet, glideføringsdeler, tetningsringer og innebygd sensor, komplett intern gasskretsoppsett.
6. Forhåndstest av halvfabrikata
Lufttetthetsinspeksjon, gripekraftkalibrering, handlingsfeilsøking og verifisering av signaltilbakemelding.
7. Syklisk belastningsutmattelsestest
Hver ferdige N160 Robot Quick-Change Gripper Module kjører tusenvis av låsing-opplåsing og griperen åpner-lukker sykluser under simulert arbeidsbelastning. Feilprodukter vil bli omarbeidet.
8. Sluttkontroll, serienummermerking og lagring
Kvalifiserte produkter blir N160 Robot Quick-Change Gripper Module på lager.
Applikasjonsscenarier for flere industrier
1. Montering av ny energikomponent
Battericellestabling, modulhåndtering, koblingsmontering. Integrert moduldesign unngår toleransestabling, og sikrer presis gripeposisjon for høyverdige nyenergikomponenter.
2. Håndtering av smådeler for biler
Motor små komponenter, festemidler, innvendige plastdeler. Rask automatisk verktøybytte støtter samlebånd for blandede biler.
3. 3C presisjons griping av arbeidsstykket
Mobiltelefonkomponenter, bærbare skall, elektroniske kontakter. ≤±0,010 mm gjentatt posisjoneringsnøyaktighet tilfredsstiller høypresisjons 3C-monteringskrav.
4. Sortering av komponenter i husholdningsapparater
Plastskall, metallbraketter, motorkomponenter. Flere verktøysidemoduler med forskjellige kjeveprofiler tilpasser seg varierte husholdningsapparaters geometrier.
5. Generelle fleksible automatiseringsstasjoner
Multi-variety small-batch produksjonslinjer som krever en robot for å håndtere flere deltyper. Forhåndsmontert integrert modul forkorter idriftsettelsessyklusen betraktelig.
Nøkkelpunkter for installasjon og igangkjøring
1. Monter hovedbasen på robotsiden på robotflensen; stram monteringsboltene strengt etter momentverdiene angitt i offisiell dokumentasjon. Unngå overmomentfesting som kan forårsake mikrodeformasjon av basen.
2. Klargjør verktøystøttestasjon for plassering av ledige gripemoduler på verktøysiden. Garanterer posisjoneringsnøyaktighet for verktøystøtte for å støtte stabil automatisk dokking.
3. Komplett pneumatisk kretstilkobling for robotsidebase; installer trykkregulatorenhet for luftfilter foran på trykkluftinntaket. Stabiliser arbeidslufttrykket innenfor 0,5-0,7 MPa.
4. Koble sensorsignalkabelen til robot-PLC IO-port; verifiser låse-status-feedback-signal logikk; konfigurer robotens bevegelsesforriglingslogikk: Roboten skal ikke utføre høyhastighetsbevegelser med mindre "helt låst" signal mottas.
5. Utfør manuell dokking-simulering i jog-modus først før produksjon med automatisk syklus. Kontroller jevnhet, lufttetthet og korrekthet av signaltilbakemeldinger. Eliminer risikoen for mekanisk forstyrrelse.
6. Kompiler underrutiner for endring av robotprogramverktøy; definere sikker tilnærmingsavstand og dokkinghastighetsparametere. Unngå høyhastighets hard-kollisjon mellom master-base og slave-modul.
Innkjøp og prosjektevaluering
Kjerneverdi av JWGRIP N160 Robot Quick Change Gripper Module:
① Integrert ett-kroppsdesign som kombinerer hurtigskiftegrensesnitt og parallell griper, eliminerer mellomliggende flensetoleransestabling
② ≤±0,010 mm gjentatt posisjoneringsnøyaktighet
③ Mekanisk selvlåsende + elektrisk signal dobbel sikkerhetsmekanisme, CE-kompatibel
④ Innebygd intern gasskretsoppsett, unngår utvendig rørslitasje
⑤ Modulære utskiftbare slitedeler, lave vedlikeholdskostnader
⑥ Multi-gripende kraft-grade produktmatrise, kompatibel med mainstream industrielle og samarbeidende roboter
⑦ In-house full-prosess produksjon, streng syklisk verifisering før levering
Det løser viktige flaskehalser for automatiseringsstasjoner:
Akkumulert toleranse fra delt hurtigskifteskive + gripeenhet
Lang monterings- og kalibreringstid på stedet
Eksternt luftrørsslitasje og luftlekkasjesvikt
Sikkerhetsrisiko for at verktøyet faller under lufttilførselstap
Høye vedlikeholdskostnader fra ikke-modulære slitedeler
Påminnelser om prosjektevaluering:
1. Bekreft den faktiske robotflensdimensjonen og den nødvendige nominelle belastningen (vurder dynamisk slagbelastning, ikke bare statisk vekt av griper + arbeidsstykke). Reserver tilstrekkelig sikkerhetsmargin.
2. Avklar kravene til gripekraftsgrad, kjeveåpningsslag og kjeveprofilkrav for målarbeidsstykker.
3. Bekreft verkstedstrykkluftkildekvalitet og trykkstabilitet; anbefaler kombinasjon av luftfiltertrykk-regulator hvis trykket svinger kraftig.
4. Bekreft robot-PLC IO-ressurstilstand for mottak av låsestatussignal. JWGRIP tilbyr gratis dokumentasjon for elektrisk grensesnitt.
5. Standard lagerversjoner oppnår rask levering; ta i bruk tilpasset / OEM-tjeneste for spesialflens, spesialforseglingsgrad (IP-oppgradering), spesiell kjeveprofil eller ultra-stort slag.
FAQ
Q1: Kan N160 Robot Quick-Change Gripper Module realisere helautomatisk verktøybytte uten manuell boltdemontering?
Ja. N160 Robot Quick Change Gripper Module reagerer på pneumatisk kontrollsignal fra robotsystemet og fullfører låsing-opplåsing automatisk. Verktøybyttelogikk kan integreres i robotprogrammet. Oppbevaringsstativ for verktøy for plassering av ledige moduler på verktøysiden må klargjøres på stedet.
Spørsmål 2: Trenger jeg storskala koordinatrekalibrering hver gang jeg bytter ut moduler på verktøysiden?
Under korrekt installasjonsforhold, gjenta posisjoneringsnøyaktighet ≤±0,010 mm. Storskala re-kalibrering er unødvendig; mindre finjusteringer kan fullføres under første igangkjøring.
Spørsmål 3: Robotflensen min er ikke-standard, kan jeg ta i bruk N160 Robot Quick-Change Gripper Module?
N160 Robot Quick-Change Gripper Module på lagermodeller passer til vanlige robotflenser. For ikke-standard grensesnitt kan tilpasset og OEM-service endre monteringsflens i henhold til kundens tegninger.
Q4: Hva skjer hvis lufttilførselen avbrytes ved et uhell ved robotbevegelse?
Mekanisk selvlåsende struktur er innebygd. Selv trykkluft forsvinner, låsetenner fortsetter å gripe inn for å forhindre at modulen faller på verktøysiden. Opplåsingshandlingen kan bare utløses når opplåsingssignal og gyldig lufttrykk eksisterer samtidig.
Q5: Hvilken vedlikeholdssyklus bør jeg følge for N160 Robot Quick-Change Gripper Module?
Under 24-timers kontinuerlig produksjon, inspiser forbruksdeler hver 250 000 sykluser, rengjør datumoverflaten og tilsett anti-slitasjefett. Forkort vedlikeholdsintervallet for tungstøvverksted.
Q6: Kan N160 Robot Quick-Change Gripper Module fungere under sprut utsatt verksted?
Standardversjon når IP53-graden, passer for ordinært verksted. For sprut utsatt, høy luftfuktighet og lett etsende miljø, velg tilpasset N160 Robot Quick-Change Gripper Module med oppgradert forsegling og anti-korrosjonsbehandling.
Send forespørsel
Kontaktinfo
-
Adresse
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tlf
-
E-post
Velkommen til å sende forespørsel til JWGRIP. Vårt profesjonelle tekniske og salgsteam vil tilby gratis armaturvalg, tilpasset løsningsdesign og nøyaktig tilbud.

Nyhetsanbefalinger